

Le réseau maillé décentralisé Meshtastic permet d’échanger des messages et des données de télémétrie via la modulation LoRa (bande des 868 MHz en Europe), en totale autonomie et hors réseau GSM. Face à la richesse du sujet, ce dossier consacré aux solutions matérielles Elecrow est découpé en deux volumes. Dans cette première partie, nous nous concentrons sur l’installation et la configuration de la clé USB Meshstick 1262, pilotée nativement par un Raspberry Pi (démon meshtasticd). Le second volume sera, quant à lui, dédié aux tests et à l’interconnexion avec deux nœuds mobiles autonomes : les ThinkNode M9 et M5.
Dossier Meshtastic, Volume 1 : Découverte et installation de la clé USB Meshstick
Avertissement : Niveau technique requis
Comme l’a judicieusement fait remarquer Jean-Pierre suite à ses premiers essais, le terme « Plug & Play » du fabricant est à nuancer. L’installation et la configuration de ce nœud sur un Raspberry Pi nécessitent des connaissances de base, tout particulièrement sous Linux (gestion de démons système, manipulation de fichiers de configuration YAML, notions de ports réseau et de certificats locaux).
Si vous êtes un vrai débutant, cette clé n’est pas une solution grand public où il suffit de brancher et de cliquer. Attendez-vous à devoir chercher, mettre les mains dans le cambouis et donc… à apprendre beaucoup ! Pour les bidouilleurs avertis, c’est en revanche un excellent terrain de jeu formateur.
Déballage et découverte de la clé Elecrow Meshstick
Le Meshstick d’Elecrow est livré dans un boîtier de protection en plastique rigide doté d’une importante épaisseur de mousse alvéolée, garantissant un transport sans encombre.
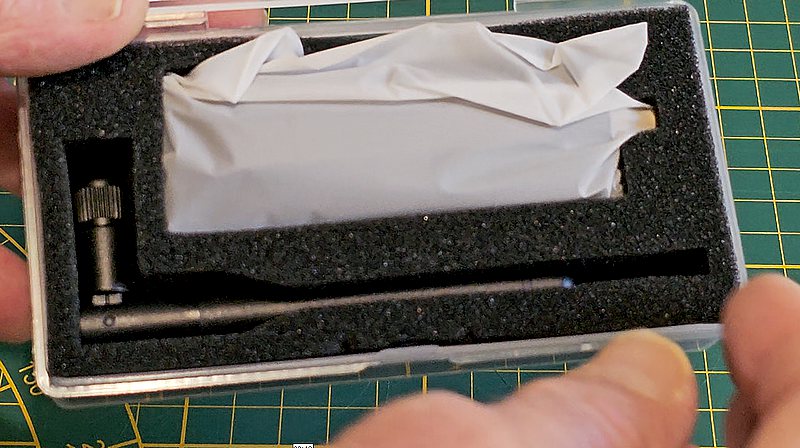
À l’ouverture, on découvre l’ensemble des éléments qui composent le kit :
- Une antenne fouet articulée (pouvant pivoter à 90°). Cette possibilité est la bienvenue : la polarisation de Meshtastic étant verticale, cala permet de redresser parfaitement l’antenne même si le support hôte maintient la clé à l’horizontale.
- La clé USB Meshstick elle-même, logée dans son sachet de protection électrostatique.
- Une notice de démarrage rapide (Quick Start Guide) incluant un QR code pour télécharger la documentation détaillée. (Notice disponible en cliquant sur ce lien)
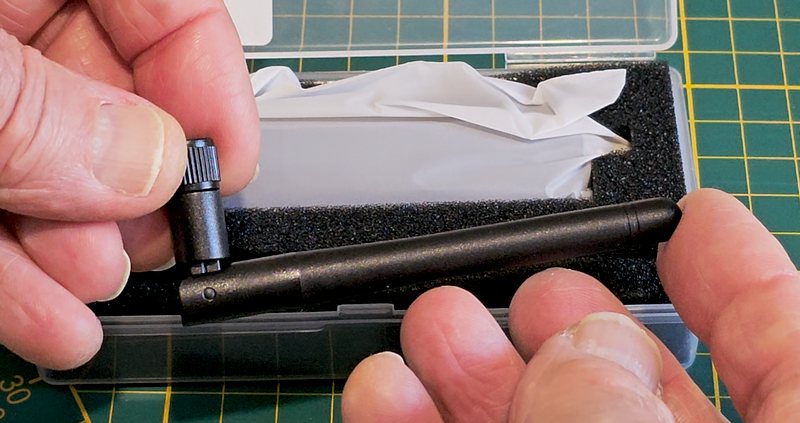
L’antenne pliable à 90°
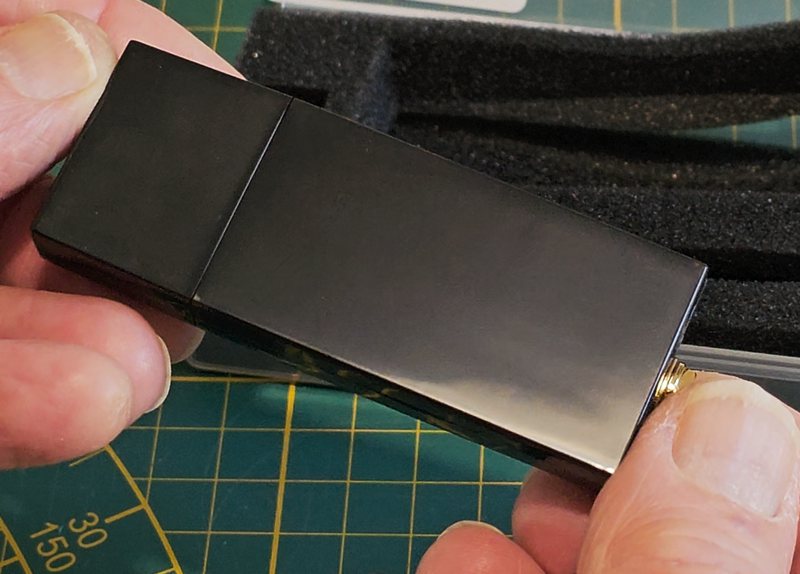
La clé au sortir de son emballage
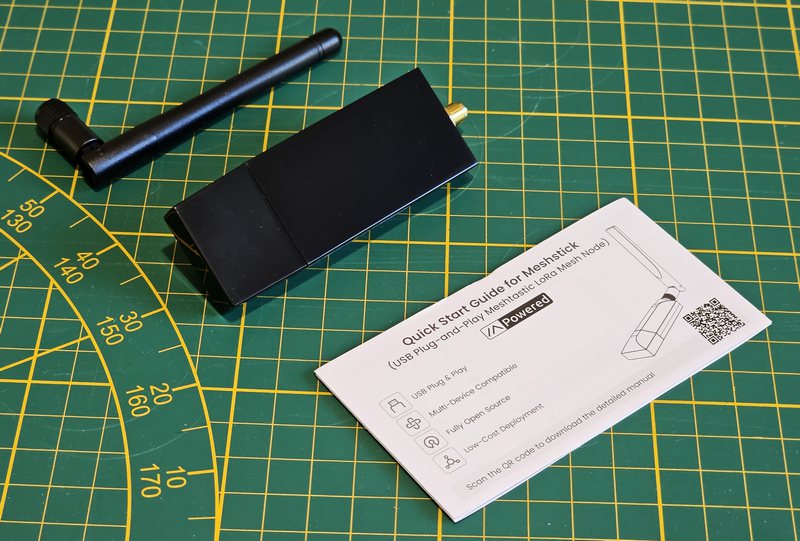
Le contenu complet du kit
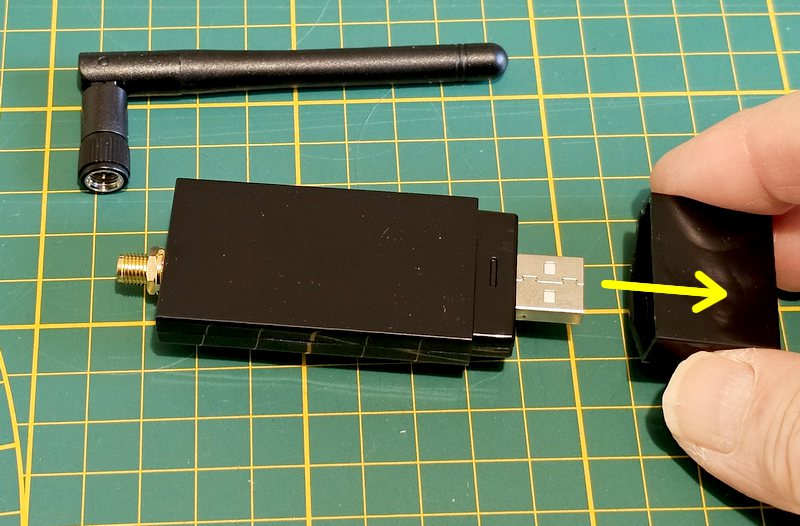
Pour accéder au connecteur USB de type A, il suffit de retirer le capot de protection en plastique noir qui protège le port.
Côté opposé, on distingue le connecteur d’antenne de type SMA femelle, prêt à recevoir l’antenne fournie.
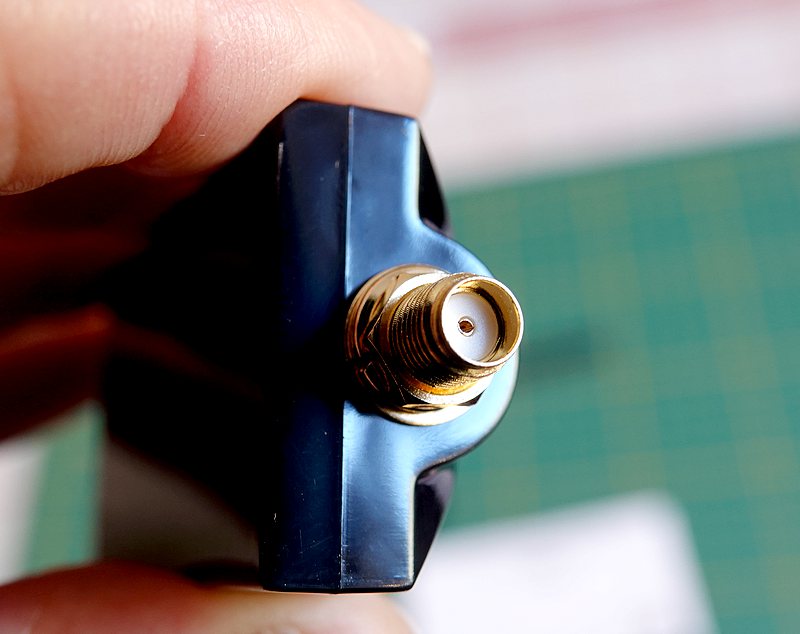
Gros plan sur le connecteur SMA
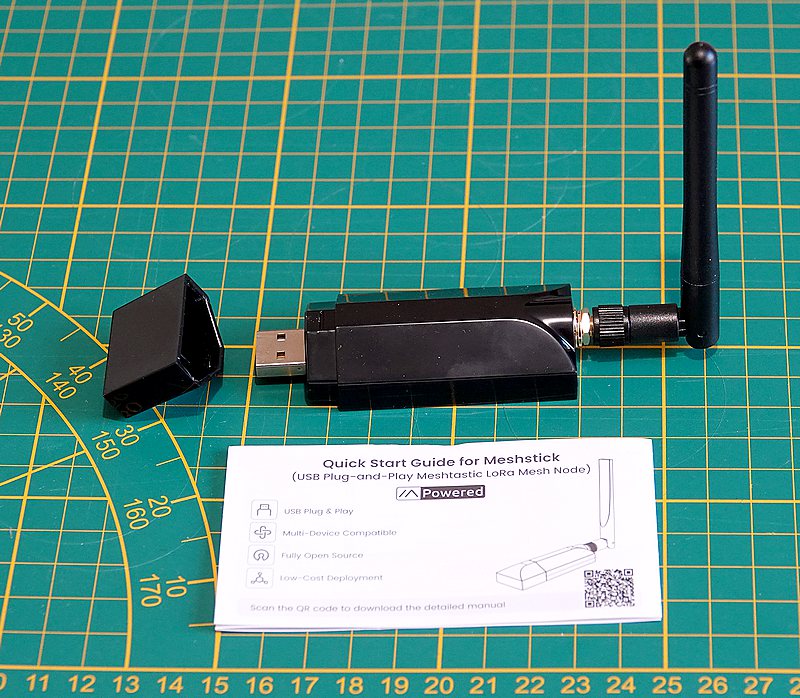
La clé MeshStick d’Elecrow assemblée, avec son antenne
Avertissement important
Pour tous les appareils Meshstick disposant d’une antenne amovible, il est impératif de visser et de mettre en place l’antenne avant de brancher le matériel ou de le mettre sous tension. Faire fonctionner un émetteur radio sans sa charge (l’antenne) risque de provoquer une réflexion totale de l’énergie RF et de détériorer irrémédiablement les étages de sortie d’émission de la puce.
L’intérieur de la clé Meshstick
Pour procéder au démontage et ouvrir le boîtier de la clé USB, il faut impérativement retirer au préalable l’écrou et les rondelles dorées du connecteur SMA. L’utilisation d’un outil fin, comme une spatule iFixit, permet d’écarter les demi-coques en plastique. Attention, les clips de maintien internes sont assez fragiles et peuvent céder lors de l’ouverture. Le boîtier se referme néanmoins très bien par la suite ; au pire, un fin morceau d’adhésif suffira à le sécuriser, en prenant soin de ne pas masquer les LED d’activité.
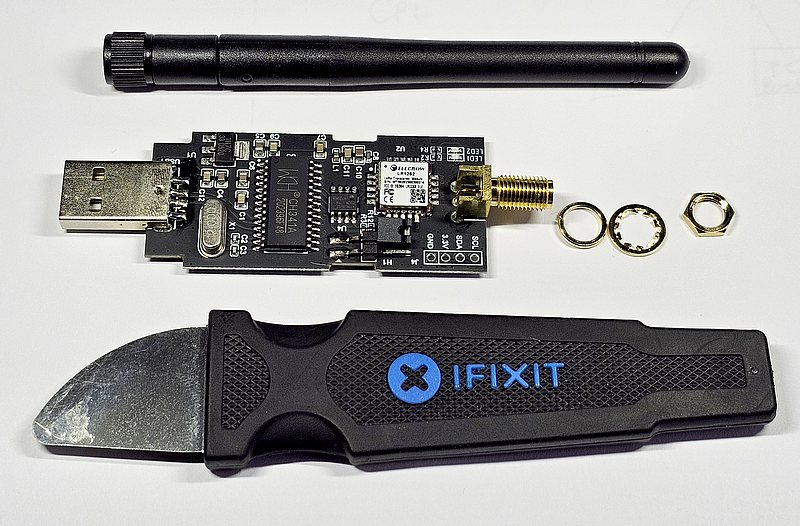
Le démontage du MeshStick d’Elecrow se fait avec un outil adapté
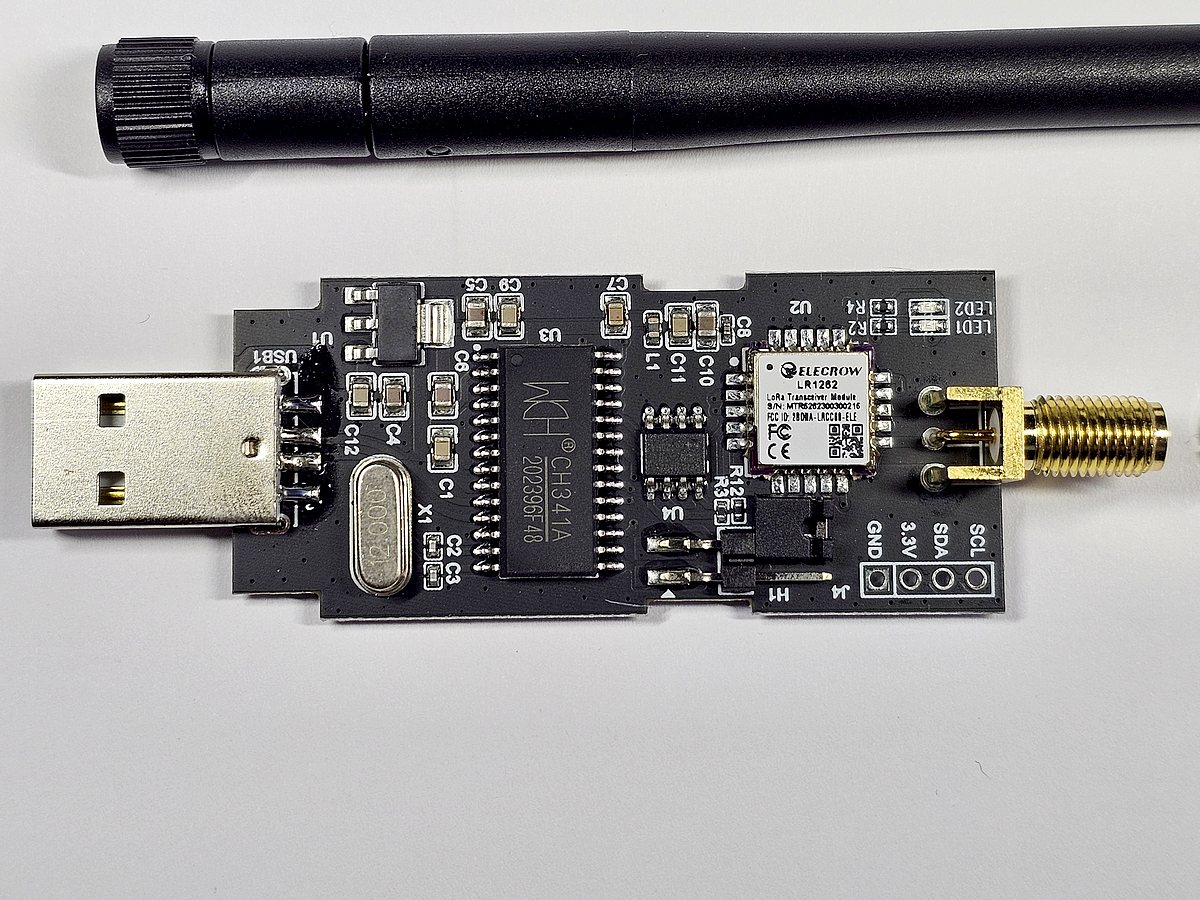
Une fois le circuit imprimé extrait, on identifie immédiatement les deux puces maîtresses. Le composant le plus imposant au centre de la carte est le pont USB vers SPI (le circuit CH341A).
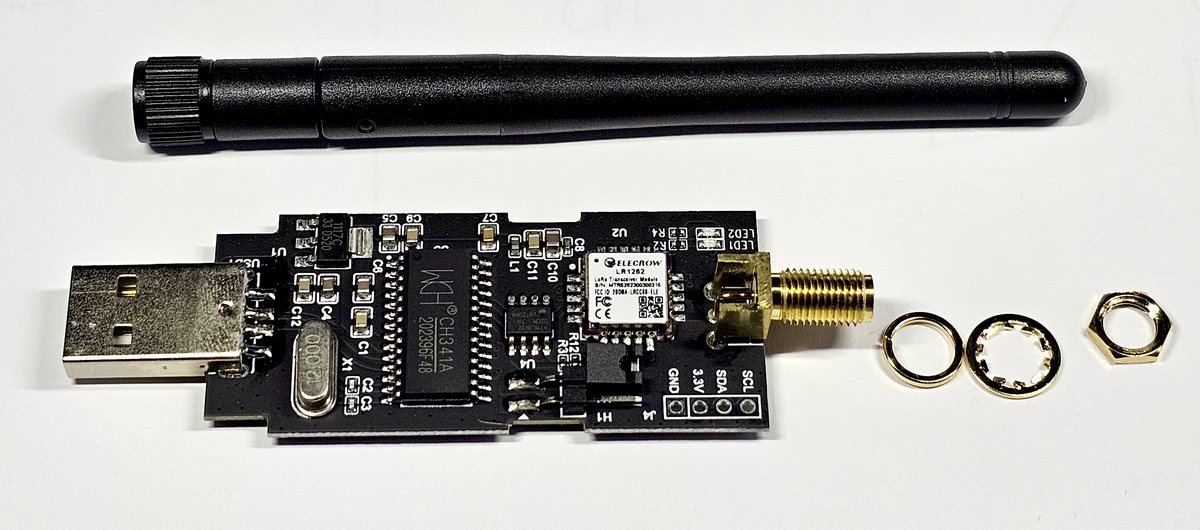
Le MeshStick d’Elecrow démonté
À sa droite se trouve le module radio LoRa (Elecrow LR1262, basé sur la puce Semtech SX1262), reconnaissable à son blindage métallique et qui s’avère physiquement beaucoup plus petit que l’interface USB.
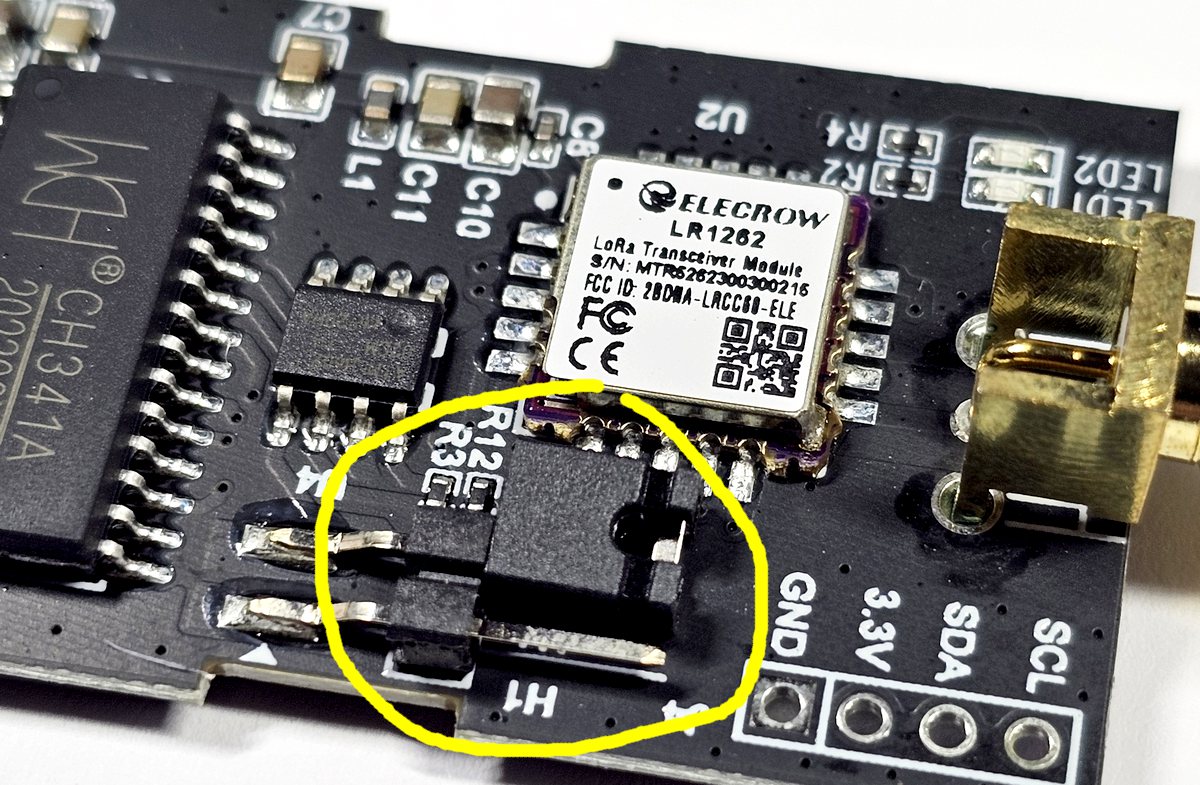
Sur la vue rapprochée ci-dessus, on distingue l’emplacement destiné à recevoir un cavalier (jumper), mis en évidence par le cercle jaune. La mise en place de ce cavalier sera nécessaire pour basculer la clé en mode programmation si vous devez flasher un nouveau firmware.
Pour la mise en service, la Meshstick vient s’enficher simplement sur l’un des ports USB du Raspberry Pi 5. Ici, le Raspberry Pi est intégré dans un boîtier Argon, et la charnière de l’antenne permet de la dresser verticalement à l’arrière de l’installation pour garantir une émission optimale.
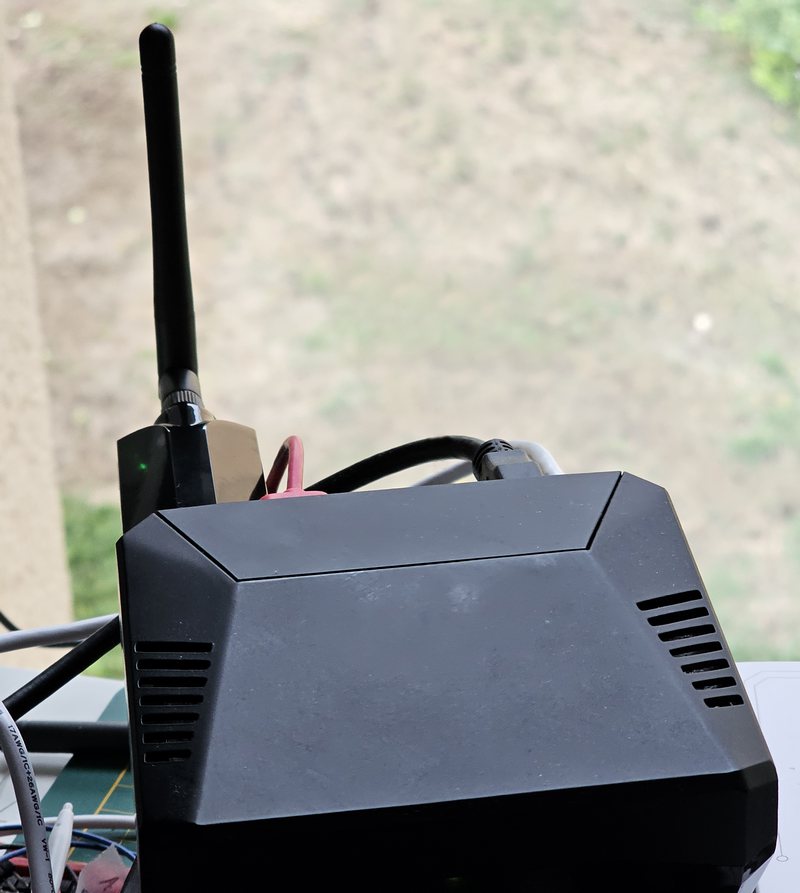
Clé Meshstick en place sur les ports USB d’un Raspberry Pi 5 en boîtier Argon
Analyse du schéma électronique
Le schéma officiel de la carte (estampillée MESHSTICK V4 et dessinée sous EasyEDA) permet de comprendre parfaitement l’architecture de cette clé. Contrairement aux nœuds Meshtastic classiques (qui embarquent généralement un ESP32), il n’y a pas de microcontrôleur principal : le Raspberry Pi fait tout le travail logiciel et pilote directement le matériel via l’USB.
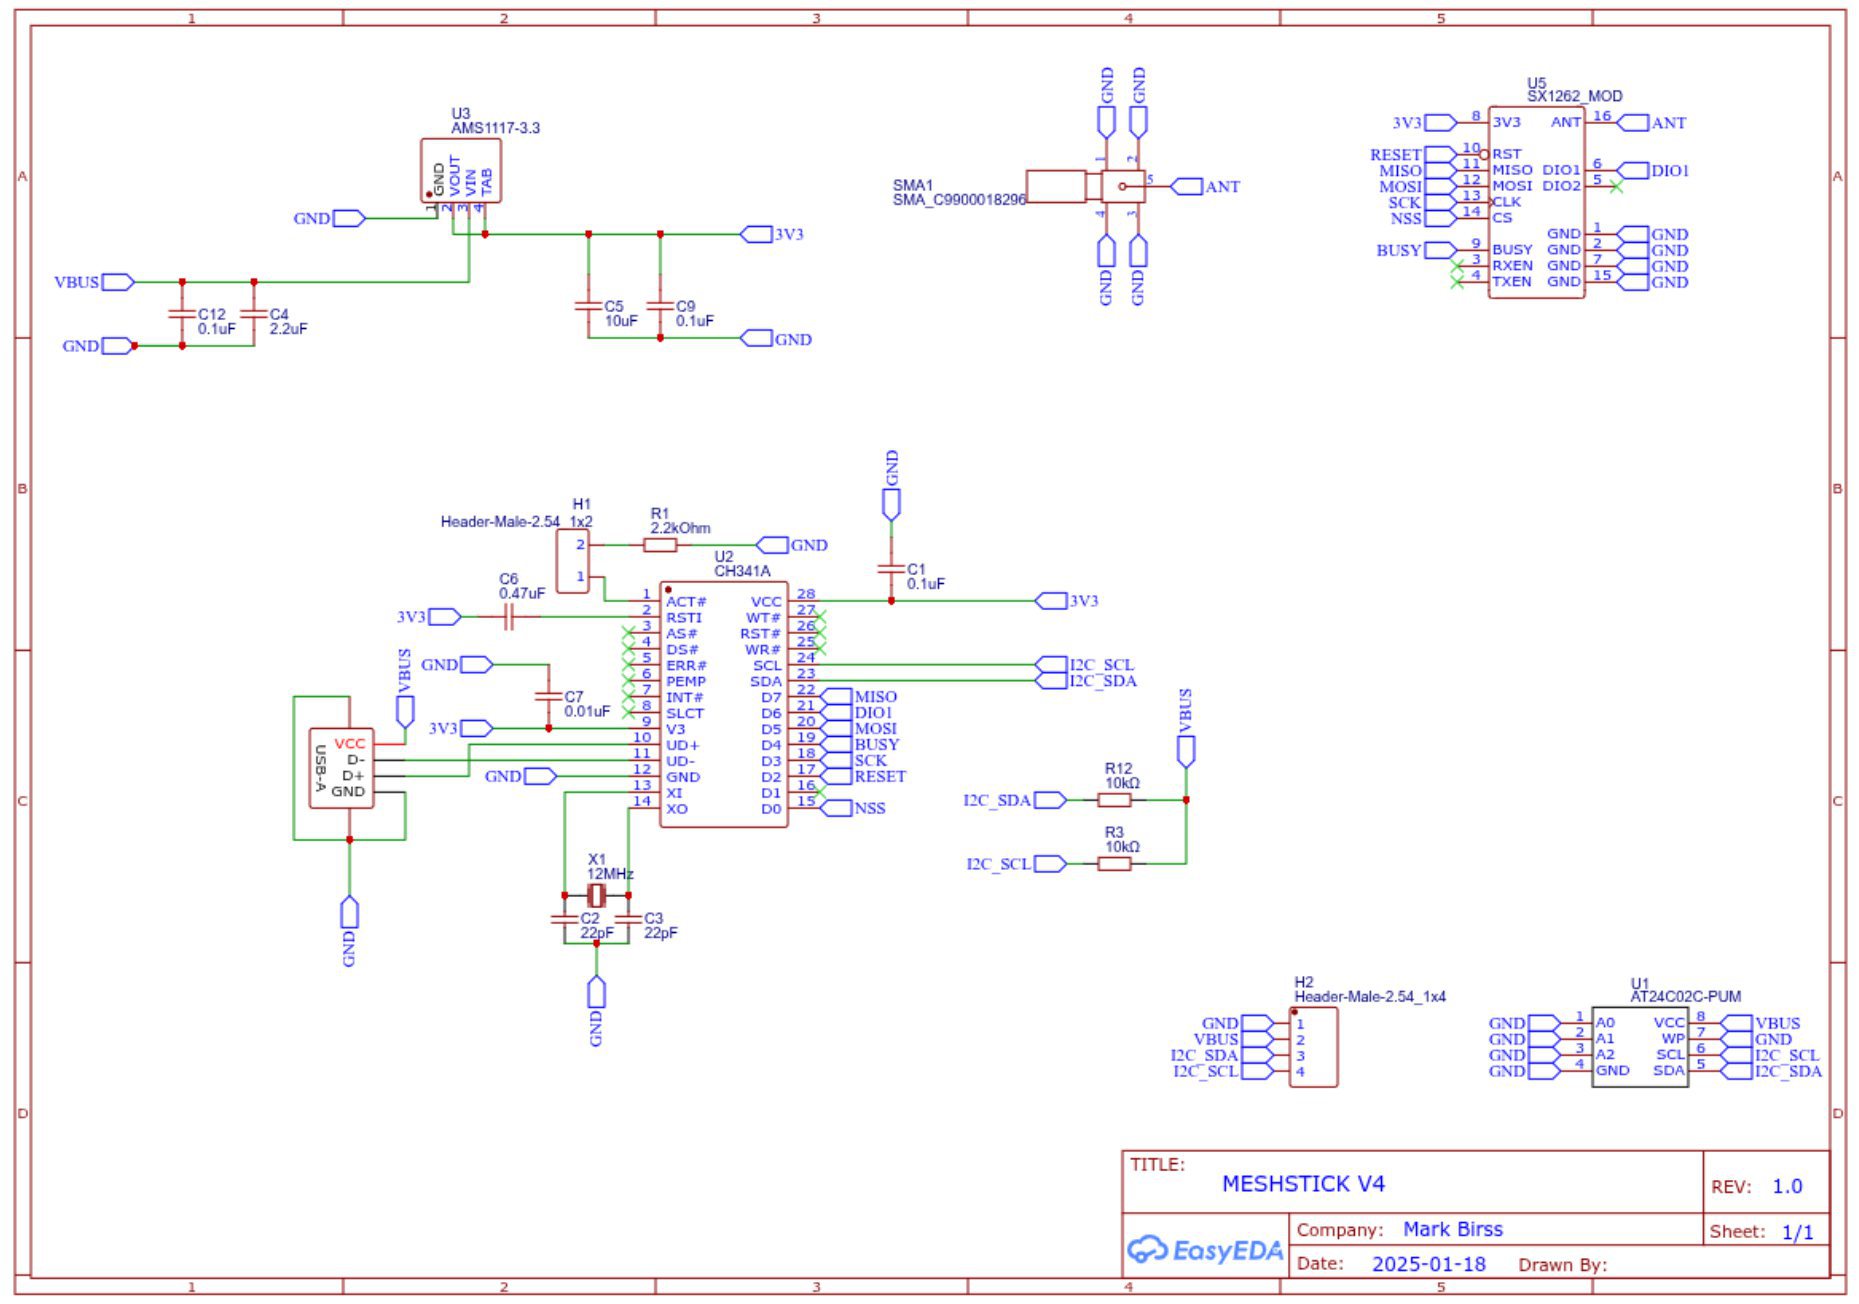
Schéma électronique de la clé Elecrow Meshstick V4
Voici l’analyse détaillée des composants clés visibles sur ce schéma :
- L’alimentation (U3) : Le port USB fournit une tension d’entrée de 5V (ligne VBUS). Celle-ci est abaissée et régulée à 3,3V par le composant U3, un régulateur de tension linéaire AMS1117-3.3. C’est cette ligne 3V3 qui vient alimenter le reste des circuits actifs de la carte.
- Le cœur de l’interface (U2) : Il s’agit du circuit CH341A, cadencé par un quartz de 12 MHz (X1). C’est lui qui fait le « pont » matériel entre le port USB (broches D- et D+) et les bus de communication internes de la carte (SPI et I2C).
- Le module radio LoRa (U5) : C’est la puce SX1262_MOD. Elle est interfacée avec le circuit CH341A via le bus SPI (broches MISO, MOSI, SCK, et NSS) ainsi que via des broches de contrôle essentielles au protocole radio (RESET, BUSY, et DIO1). Sa sortie radio (ANT) est directement routée vers le connecteur SMA1 sur lequel vient se visser l’antenne externe.
- La mémoire EEPROM (U1) : On trouve une puce de mémoire AT24C02C-PUM, reliée au bus I2C (lignes I2C_SDA et I2C_SCL) du pont CH341A.
- Le cavalier de programmation (H1) : Le schéma montre que le connecteur H1 (Header-Male-2.54 1×2) est relié d’un côté à la broche 1 du pont CH341A (signal ACT#) et de l’autre à la masse (GND) au travers d’une résistance R1 de 2,2 kΩ. La mise en place du cavalier sur H1permet de modifier l’état de cette broche pour basculer le circuit en mode programmation.
Le rôle de l’EEPROM (AT24C02C) et la dépendance logicielle
La puce AT24C02C (repère U1 sur le schéma) est une mémoire EEPROM série de 2 Kilobits (256 octets) communiquant avec le pont CH341A via le bus I2C. Puisque la clé est dépourvue de microcontrôleur interne, c’est cette petite puce qui sauvegarde physiquement les paramètres de base : Node ID (identifiant unique), paramètres radio régionaux LoRa et configuration des canaux.
Attention : Si cette mémoire permet à la Meshstick de conserver son identité de manière persistante, cela ne la rend en aucun cas autonome. Contrairement à un nœud Meshtastic classique (avec ESP32 ou nRF52), la Meshstick ne peut pas fonctionner en étant simplement branchée sur un chargeur USB ou une batterie externe. Elle doit impérativement être connectée à un hôte (comme le Raspberry Pi ou un PC) faisant tourner le démon Linux meshtasticd, qui assure tout le traitement logiciel du protocole.
Fonctionnalités de la clé Elecrow Meshtastic
Elecrow met en avant plusieurs arguments pour cette clé Meshstick, orientés autour de la flexibilité matérielle et de l’intégration logicielle :
- Nœud maillé USB Plug-and-Play : Aucune alimentation externe n’est requise. La clé est directement alimentée par le bus USB et est opérationnelle dès son branchement sur une machine Linux.
- Compatibilité multi-plateformes : Prise en charge des architectures x86-64, arm64 et armhf. Elle s’intègre sur Raspberry Pi, PC industriels, routeurs logiciels (OpenWRT) et même sur Steam Deck.
- Compatibilité Meshtastic native : Parfaitement compatible avec le firmware officiel Meshtastic. L’ensemble est piloté par le démon Linux
meshtasticdet géré via l’interface Web (Web UI). - Écosystème Open Source : Le design matériel est entièrement open source, soutenu par une communauté active et favorisant les développements annexes.
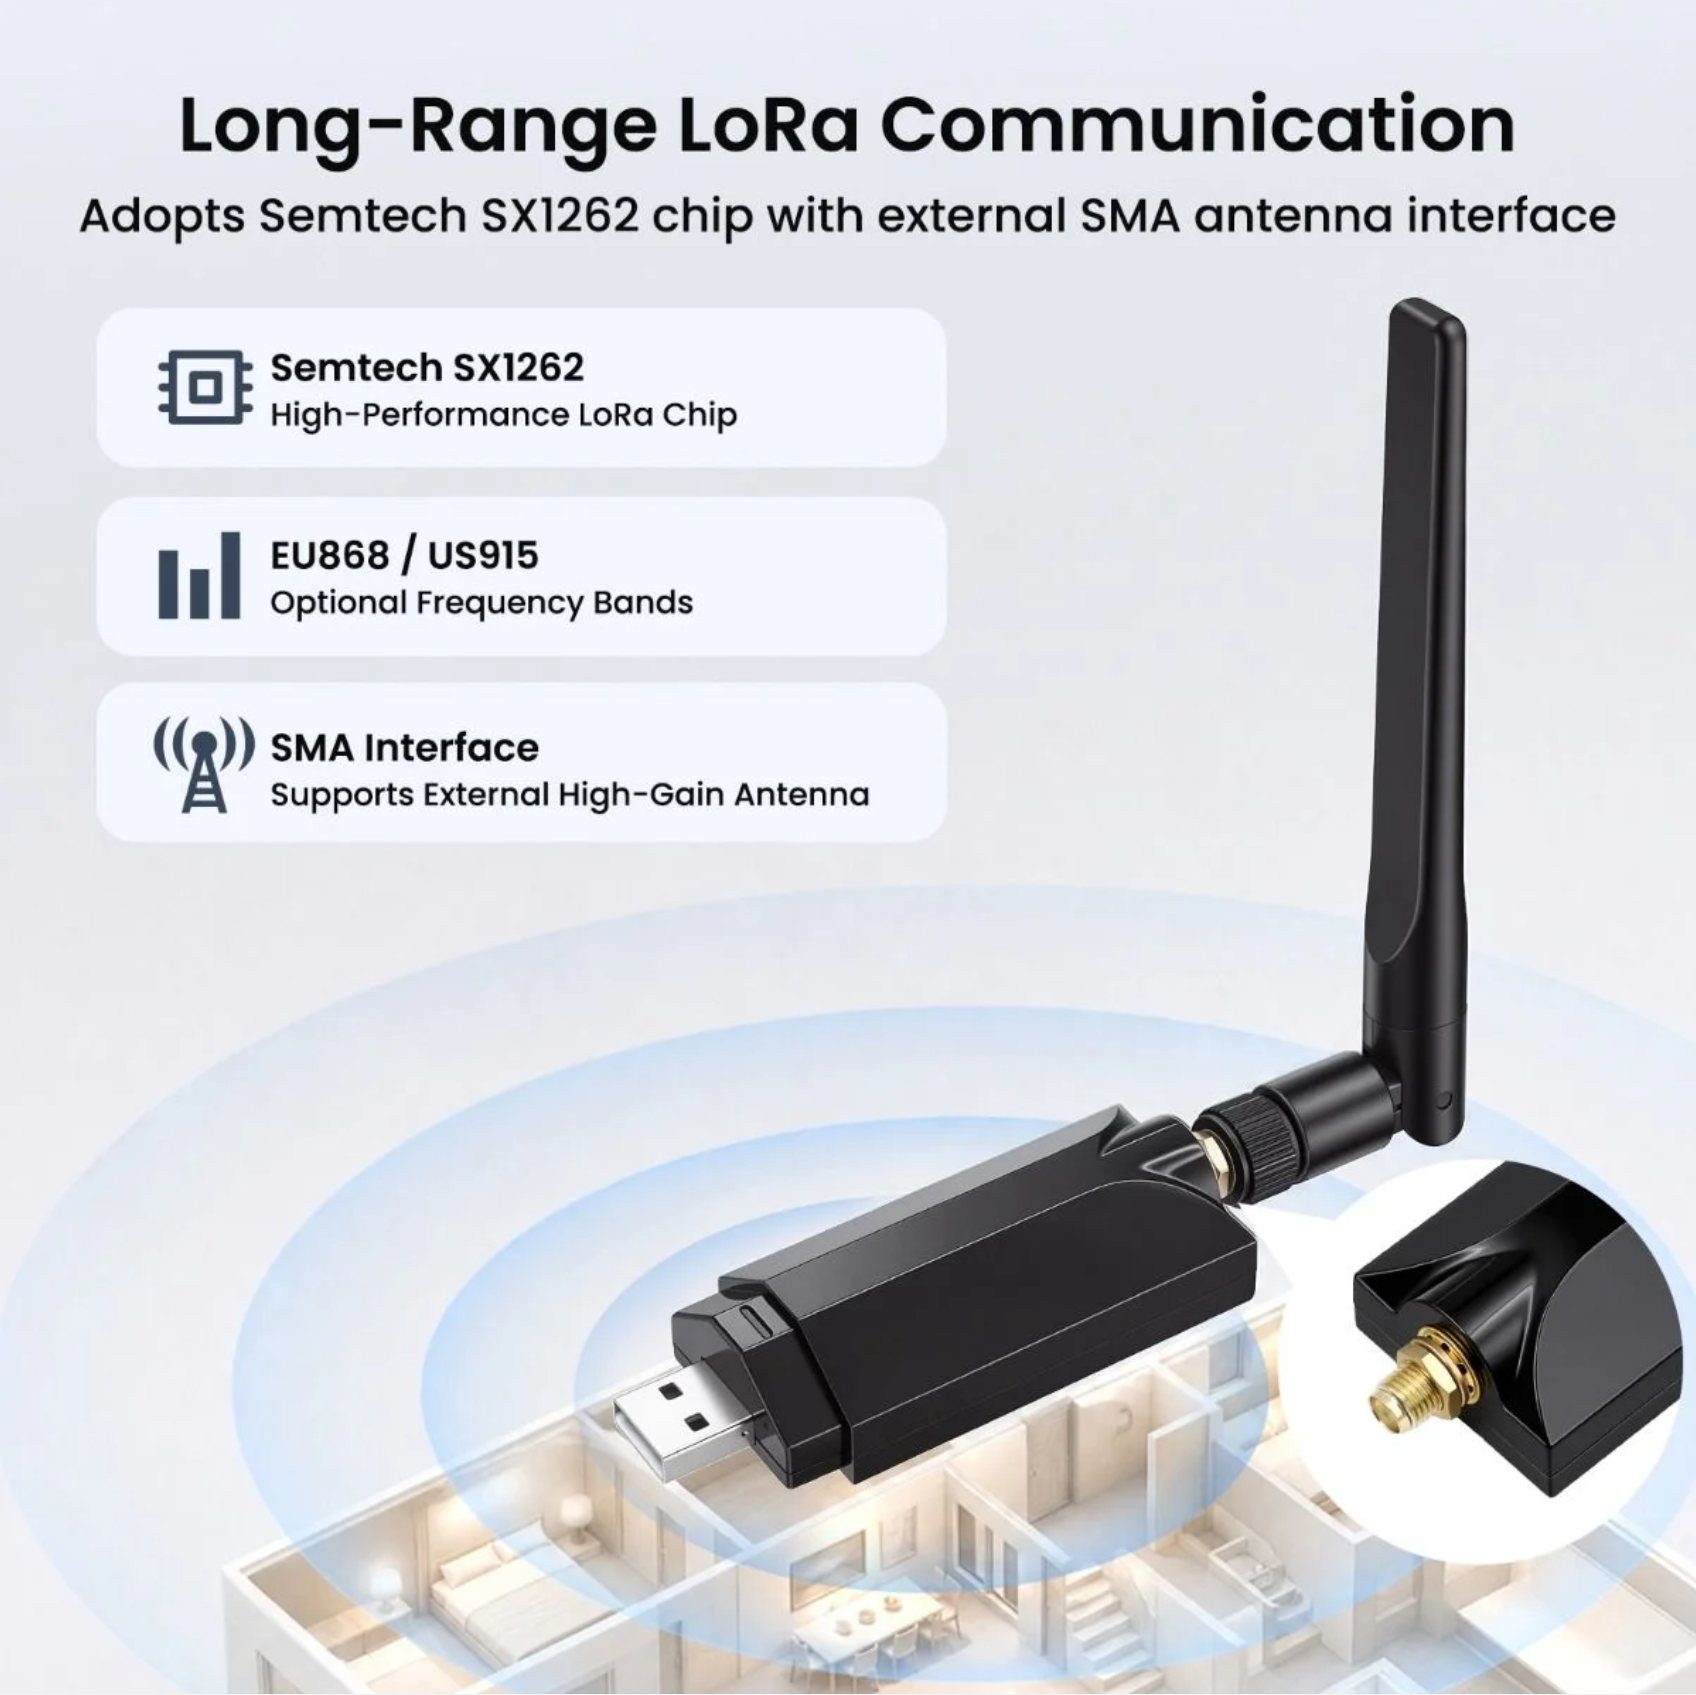
- Communication LoRa longue portée : Équipée du contrôleur Semtech SX1262 et d’un port SMA pour l’antenne externe, prenant en charge les bandes EU868 et US915.
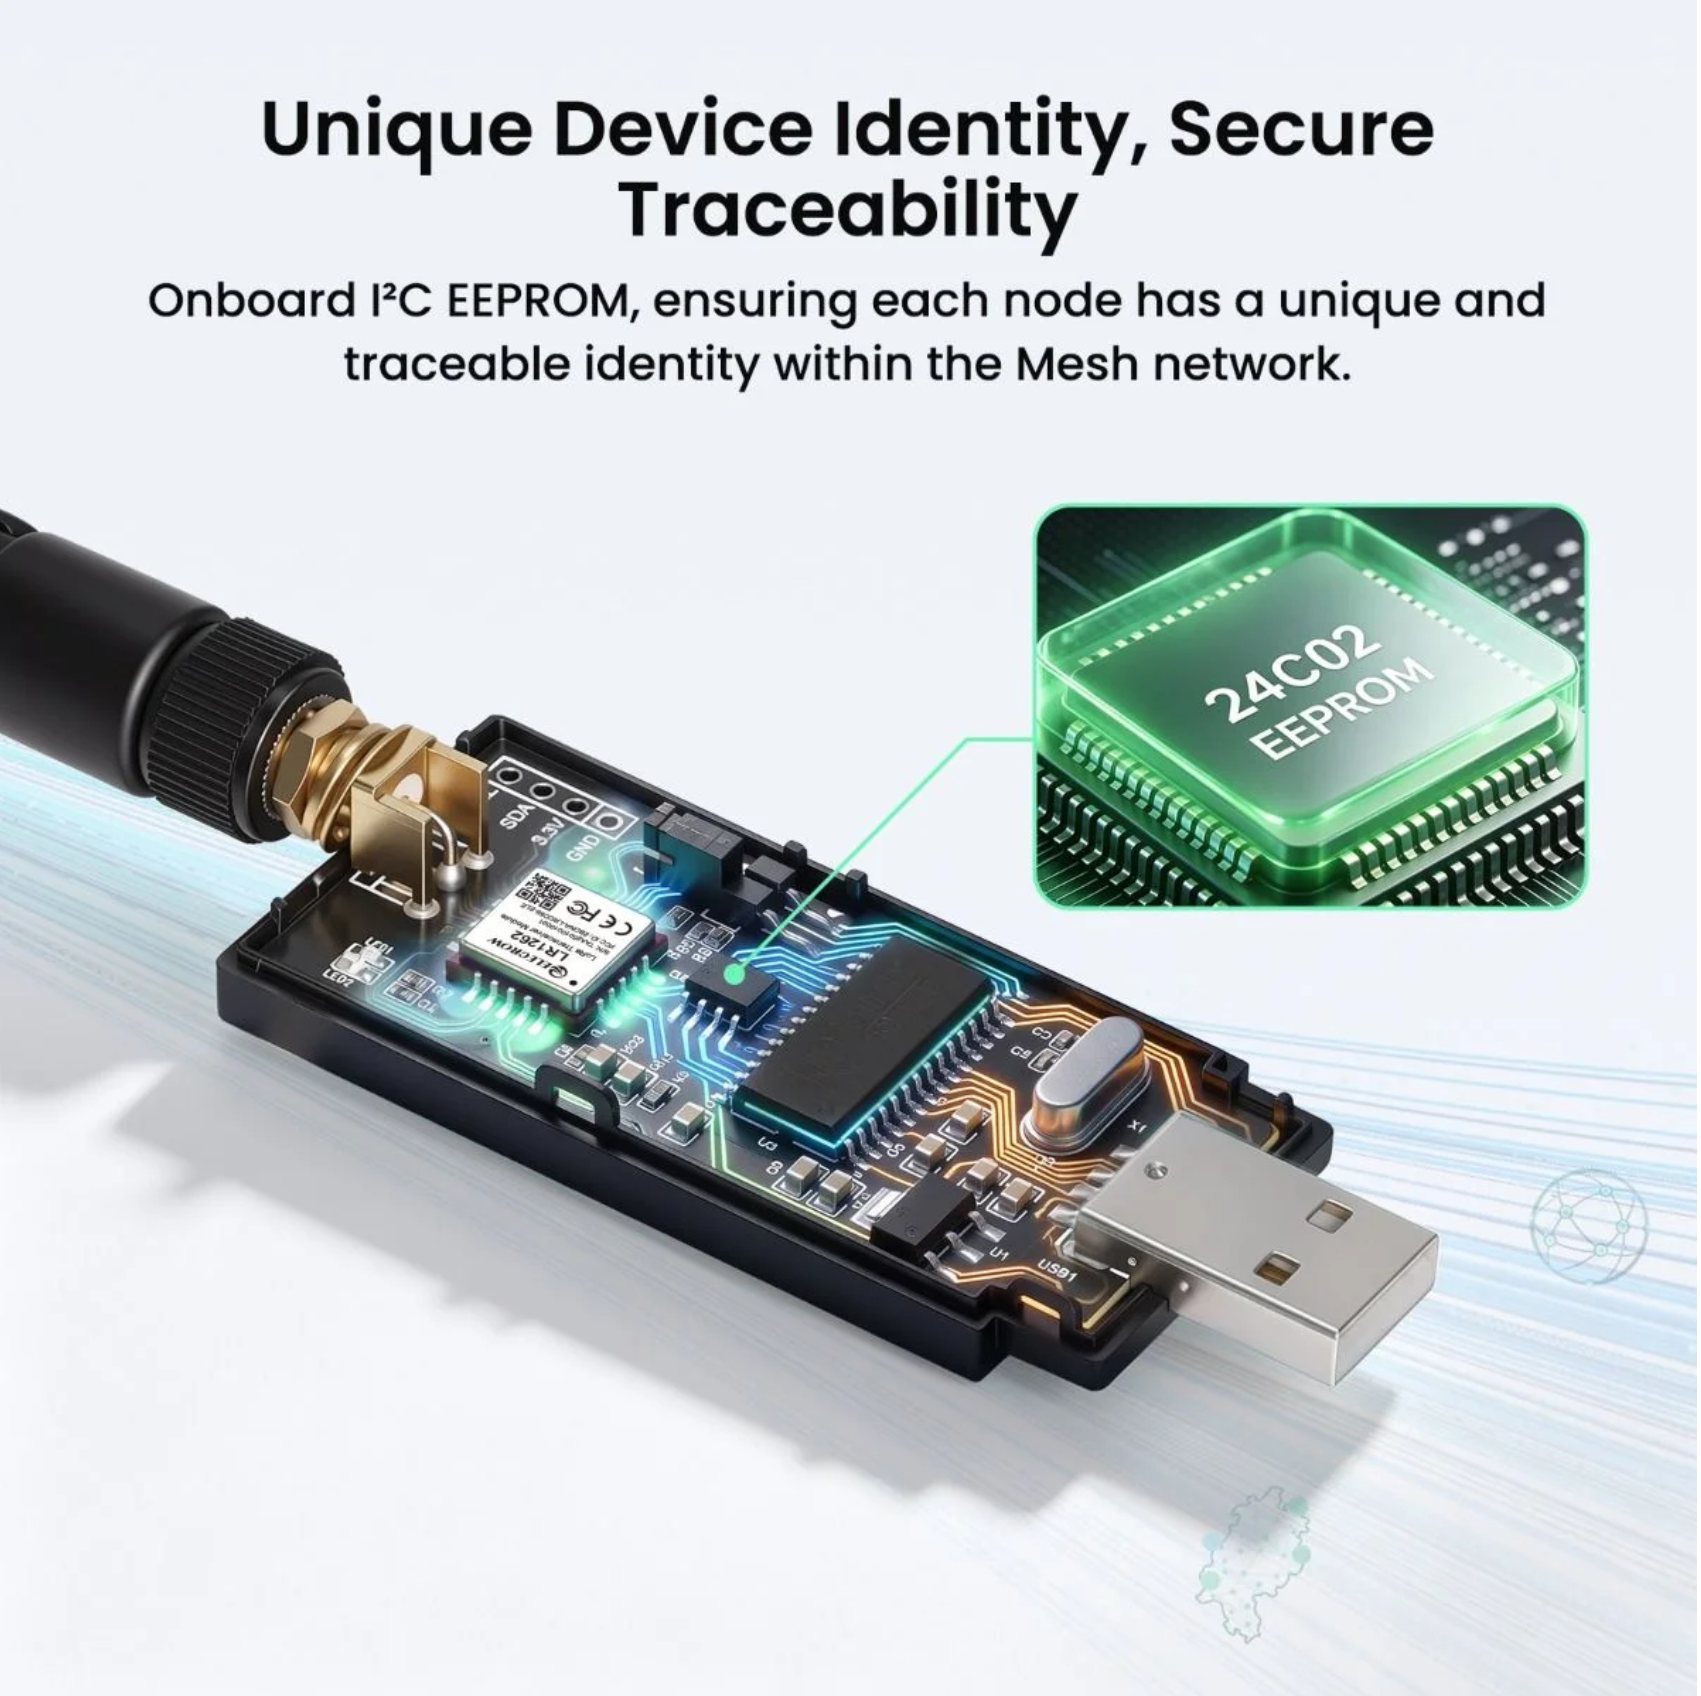
- Identification unique de l’appareil : Présence d’une EEPROM I2C (24C02) embarquée et préprogrammée avec un numéro de série unique pour garantir la traçabilité du nœud sur le réseau maillé.
Caractéristiques techniques
- Interface : USB 2.0
- Puce de liaison (Pont USB/SPI) : CH341A
- Puce radio LoRa : SX1262
- Fréquences supportées : EU868 MHz / US915 MHz
- Puissance d’émission (TX) : +22 dBm au maximum
- Connecteur d’antenne : SMA femelle (antenne externe fournie)
- Boîtier : Plastique noir translucide
- Alimentation : Alimenté par le bus USB (aucune alimentation externe)
- Dimensions : 88 × 30 × 18 mm (sans l’antenne)
- Poids : 36,6 g (antenne incluse)
Ce qu’en dit le fabricant (Fonctionnalités clés)
Elecrow met en avant plusieurs arguments pour cette clé Meshstick, orientés autour de la flexibilité matérielle et de l’intégration logicielle :
- Nœud USB Plug-and-Play : La clé est conçue pour être branchée et utilisée directement via USB, avec une compatibilité multi-appareils pour un déploiement à faible coût.
- Écosystème Open Source : Le matériel s’inscrit dans une démarche entièrement open source.
- Communication LoRa longue portée : La clé adopte la puce haute performance Semtech SX1262.
- Flexibilité radio : Elle prend en charge les bandes de fréquences EU868 et US915.
- Interface SMA : Le connecteur d’antenne externe permet de supporter des antennes à fort gain.
- Identité unique et traçabilité : La carte intègre une EEPROM I2C (24C02) garantissant que chaque nœud possède une identité unique et traçable au sein du réseau maillé.
Caractéristiques techniques et interface
Le schéma technique fourni par le fabricant détaille les dimensions et le fonctionnement des indicateurs d’état de la clé :
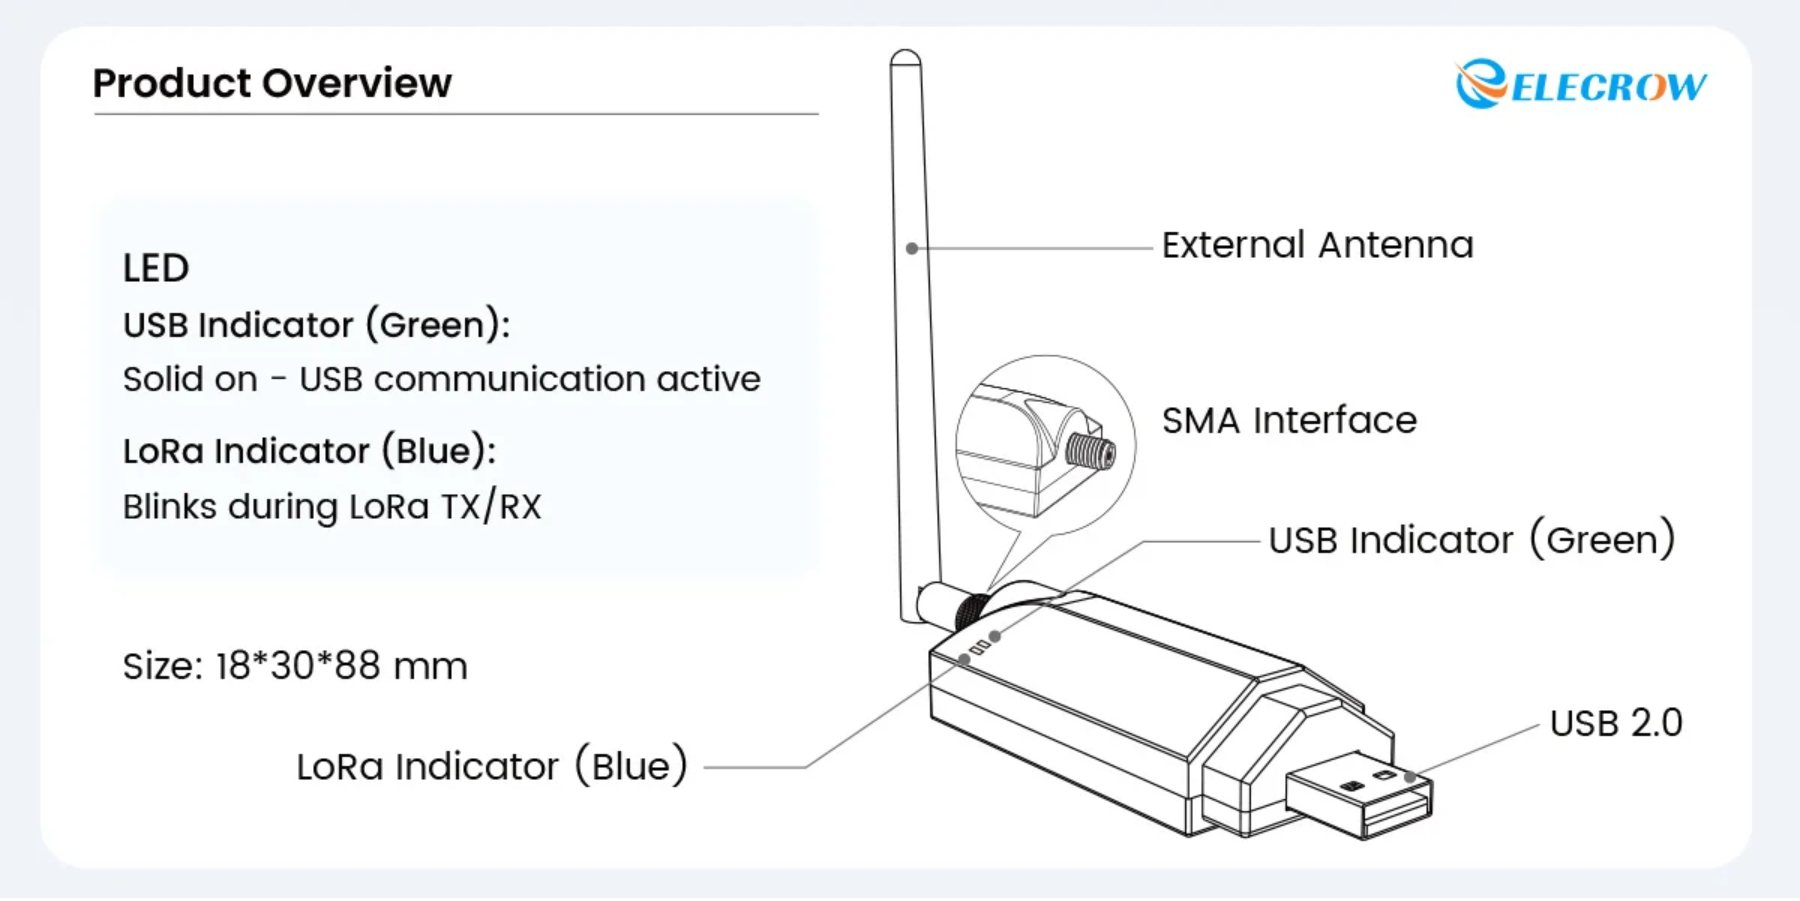
- Interface : USB 2.0.
- Dimensions : 18 × 30 × 88 mm.
- Connecteur d’antenne : Interface SMA pour l’antenne externe.
- Indicateur USB (LED Verte) : Reste allumée en continu pour signaler que la communication USB est active.
- Indicateur LoRa (LED Bleue) : Clignote pendant les phases d’émission ou de réception (TX/RX) de la puce LoRa.
Installation logicielle sur le Raspberry Pi 5
Puisque la clé Meshstick est dépourvue de microcontrôleur, c’est le Raspberry Pi qui va assurer le traitement du protocole LoRa via le démon meshtasticd. Pour ce tutoriel, nous utilisons un Raspberry Pi 5 tournant sous Raspberry Pi OS (Debian 12 Bookworm) en version 64 bits (ARM64).
Étape 1 : Vérification matérielle de la clé USB
Après avoir raccordé l’antenne au connecteur SMA, branchez la clé Meshstick sur un des ports USB de votre Raspberry Pi. Ouvrez un terminal et tapez la commande suivante pour vérifier la bonne détection du pont USB/SPI :
lsusb
Vous devez repérer une ligne mentionnant le composant CH341 dans son mode spécifique (EPP/MEM/I2C). Par exemple :
Bus 001 Device 004: ID 1a86:5512 QinHeng Electronics CH341 in EPP/MEM/I2C mode, EPP/I2C adapter
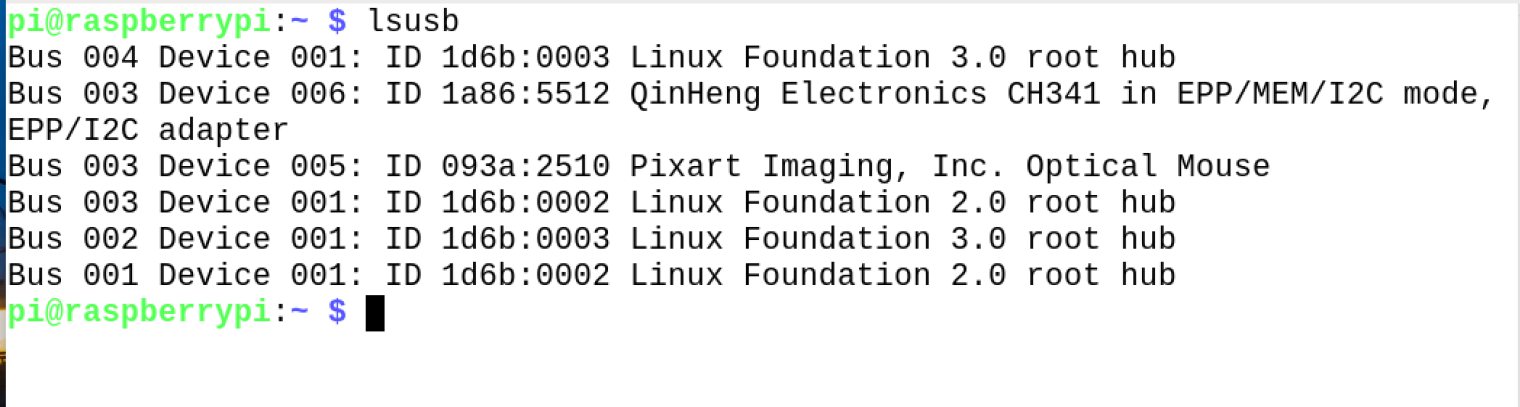
Si cette ligne apparaît, la liaison matérielle est opérationnelle.
Étape 2 : Installation du démon Meshtastic (dépôt officiel)
Pour garantir une installation propre et des mises à jour simplifiées, nous allons utiliser le dépôt officiel pour Debian 12 (fourni via OpenSUSE OBS), plutôt que de compiler les sources manuellement. Saisissez successivement ces commandes dans votre terminal :
curl -fsSL https://download.opensuse.org/repositories/network:Meshtastic:beta/Debian_12/Release.key | gpg --dearmor | sudo tee /etc/apt/trusted.gpg.d/network_meshtastic.gpg > /dev/null
echo 'deb http://download.opensuse.org/repositories/network:/Meshtastic:/beta/Debian_12/ /' | sudo tee /etc/apt/sources.list.d/network:Meshtastic:beta.list
sudo apt update
sudo apt install meshtasticd
Étape 3 : Configuration du service (config.yaml)
Avant de démarrer le service, nous devons lui indiquer sur quel port écouter et où trouver les fichiers de l’interface Web locale. Éditez le fichier de configuration :
sudo nano /etc/meshtasticd/config.yamlVérifiez ou modifiez les paramètres suivants. Assurez-vous d’utiliser l’en-tête Webserver: et surtout, vérifiez qu’il n’y a pas de double déclaration de cet en-tête dans le reste du fichier, sous peine d’empêcher le démarrage correct du service :
Webserver:
  Port: 9443
  RootPath: /usr/share/meshtasticd/web
Sauvegardez (Ctrl+O, Entrée) et quittez (Ctrl+X).
Étape 4 : Démarrage du service et vérification des logs
Activez le démon pour qu’il se lance à chaque démarrage du Raspberry Pi, puis démarrez-le immédiatement :
sudo systemctl enable meshtasticd
sudo systemctl start meshtasticd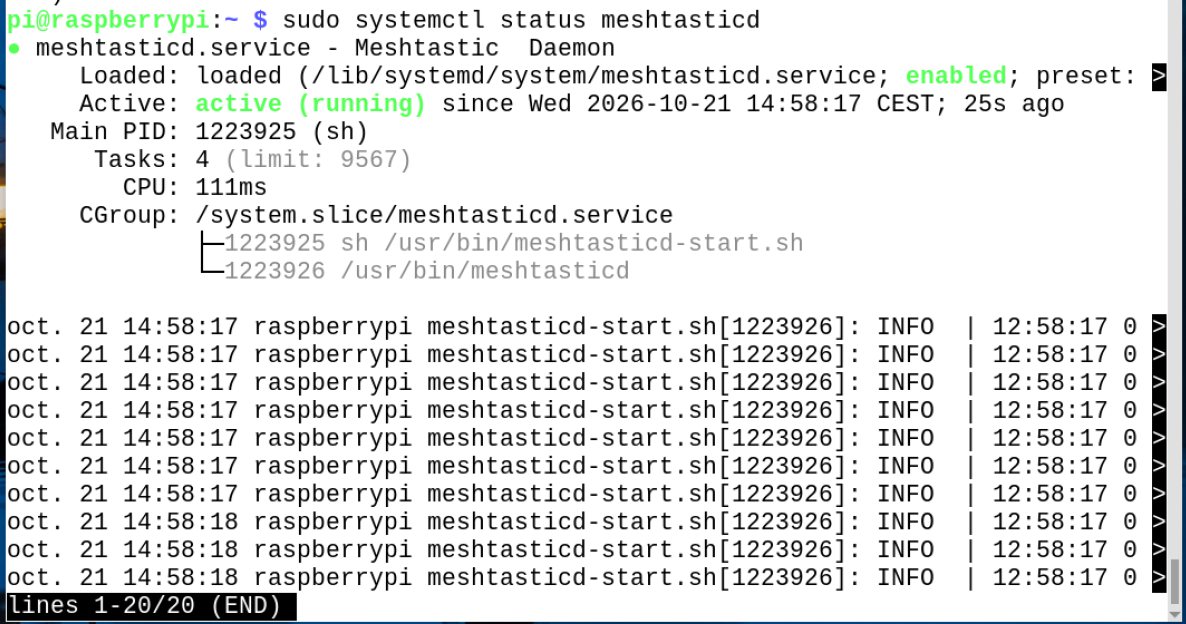
sudo systemctl status meshtasticd
permet de vérifier si le service est actif.
Pour vous assurer que la puce LoRa SX1262 a bien été initialisée, consultez les journaux (logs) en temps réel :
sudo journalctl -u meshtasticd -fVous devriez voir passer une ligne indiquant sx1262 init success, confirmant que le démon dialogue parfaitement avec la puce radio de la Meshstick.
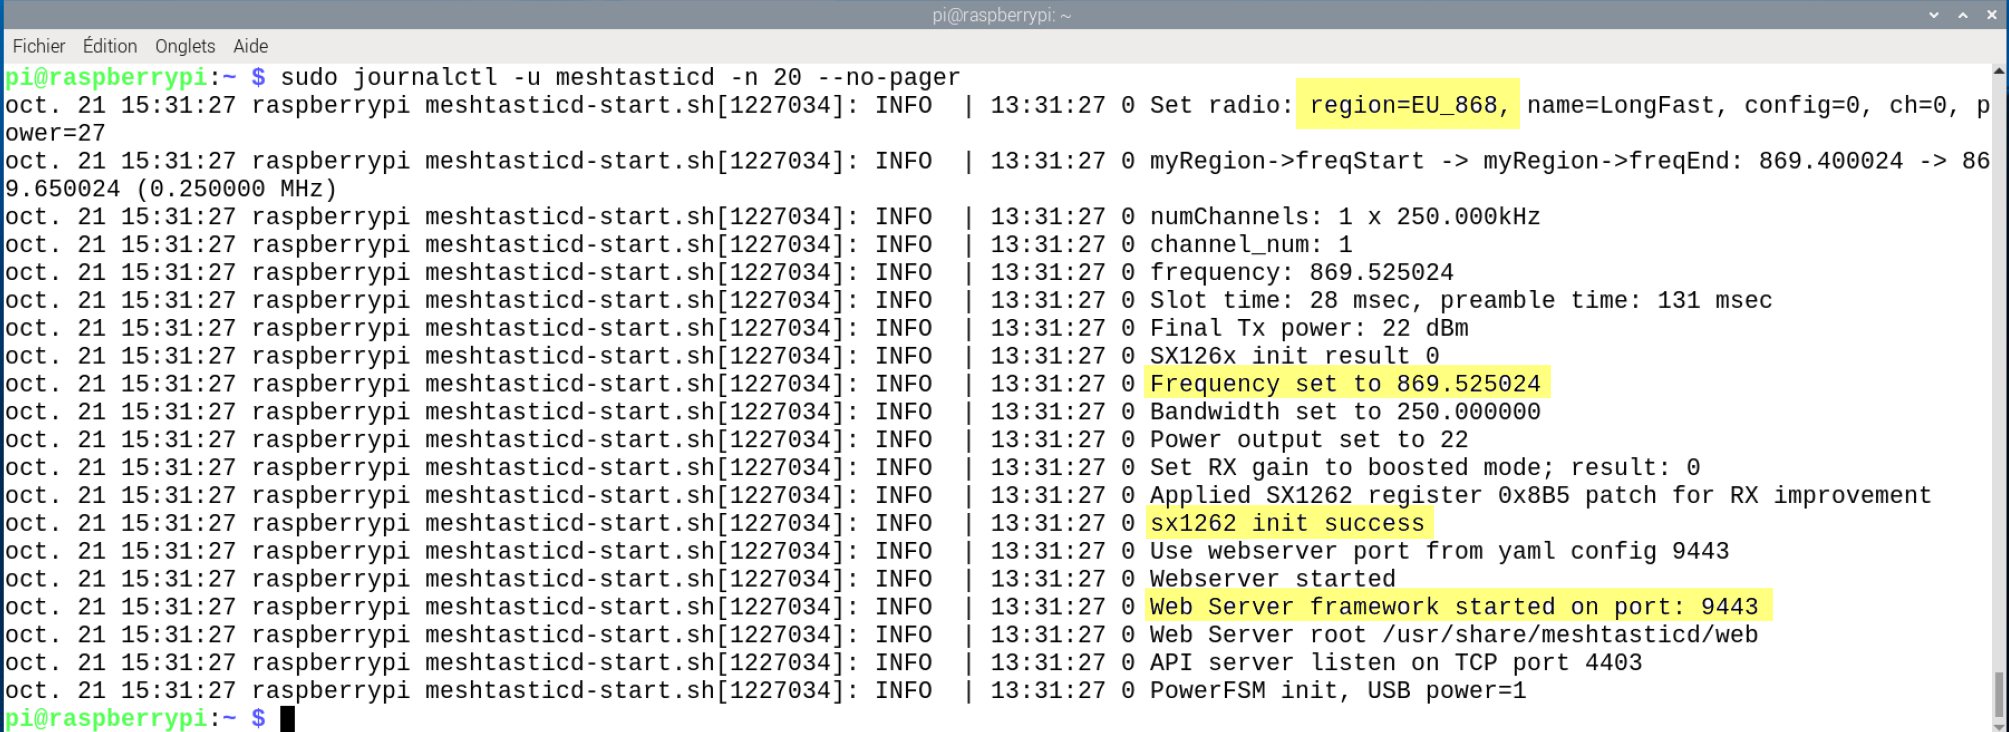
Ici la copie d’écran a été faite en fin de configuration, tous les paramètres sont valides.
Étape 5 : Accès à l’interface Web, paramétrage LoRa et tests
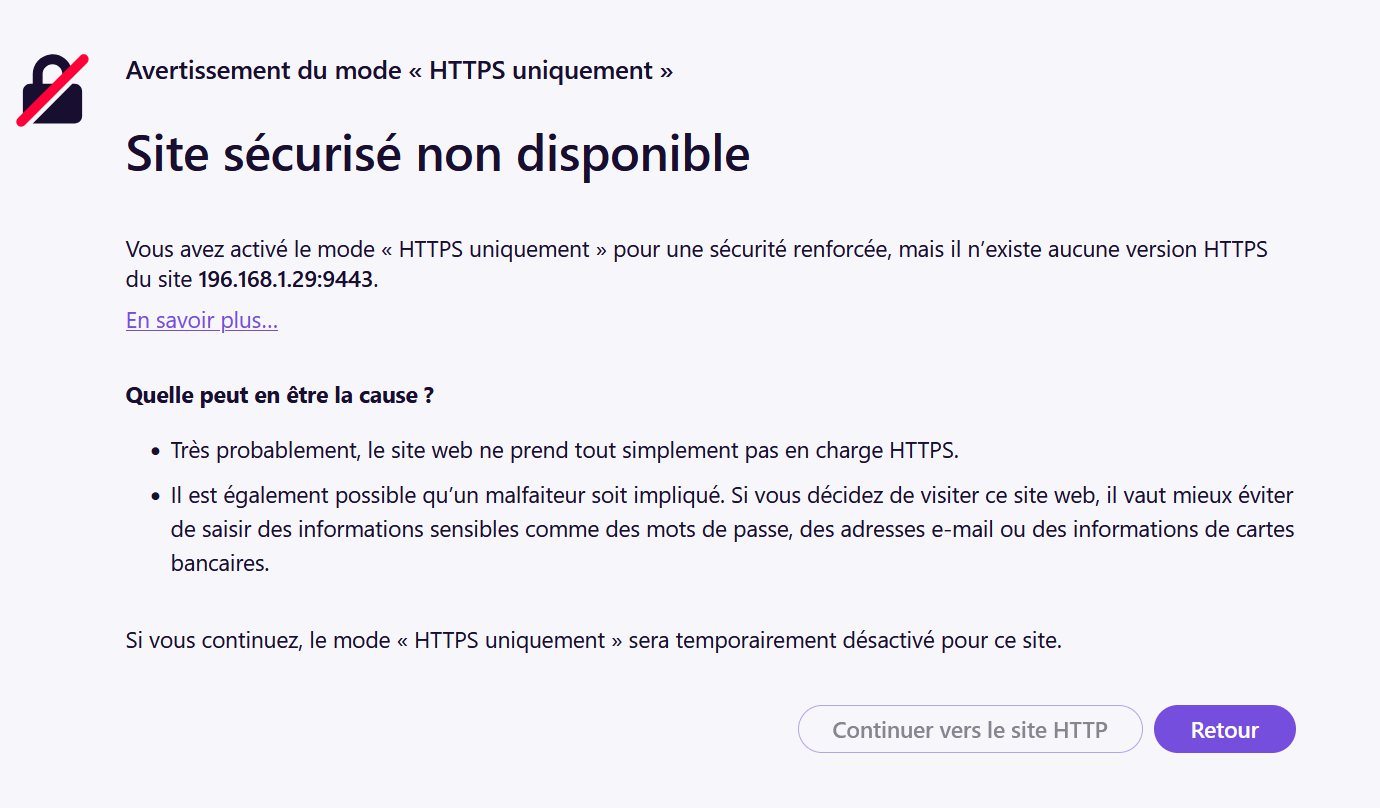
Attention à l’adresse de connexion (HTTPS obligatoire)
Le démon Meshtastic impose une connexion sécurisée. Vous devez impérativement saisir https:// devant l’adresse IP de votre Raspberry Pi (ex: https://192.168.1.29:9443), sans quoi la connexion sera rejetée par un message d’erreur de type « Connexion réinitialisée ».
Par ailleurs, le Raspberry Pi générant son propre certificat de sécurité, votre navigateur (Chrome, Firefox…) affichera un écran d’alerte indiquant que la connexion n’est pas privée ou non sécurisée. C’est un comportement parfaitement normal en réseau local : cliquez sur Paramètres avancés puis sur Continuer vers le site pour accéder à l’interface.
Depuis un navigateur (sur le Raspberry Pi ou sur un PC de votre réseau local), accédez à l’interface Web en tapant l’adresse IP de votre Raspberry Pi précédée impérativement de https:// et suivie du port 9443 (exemple : https://192.168.1.29:9443). Passez l’avertissement de sécurité de votre navigateur en acceptant le risque comme expliqué ci-dessus. La page d’accueil de l’interface Meshtastic s’affiche alors, indiquant pour le moment qu’aucun appareil n’est connecté (« No device connected »).
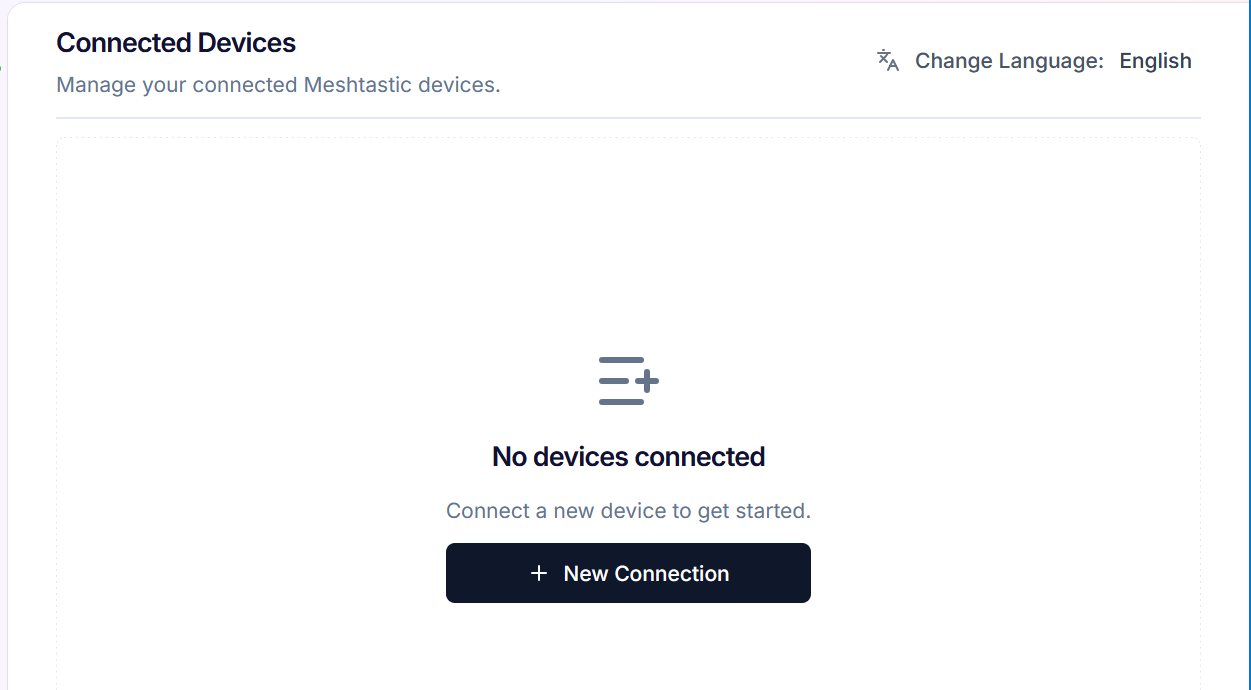
Vous arrivez alors sur la page d’accueil de l’interface client indiquant qu’aucun appareil n’est connecté (« No devices connected »). Cliquez sur le bouton + New Connection.
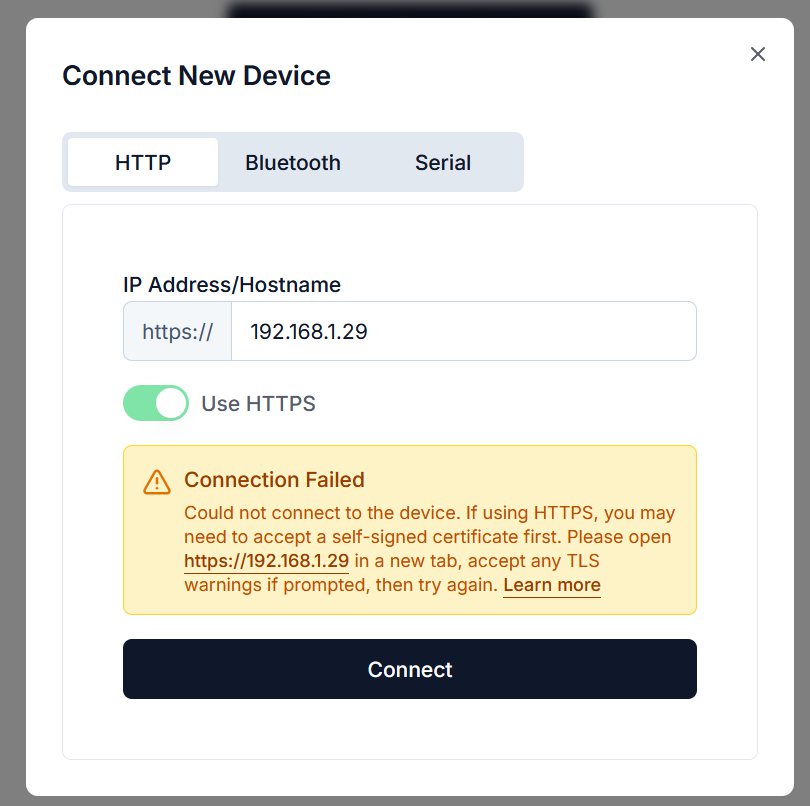
Dans la fenêtre qui s’ouvre, sélectionnez l’onglet HTTP, saisissez l’adresse IP de votre Raspberry Pi, puis cliquez sur Connect. Attention : si l’option « Use HTTPS » est cochée par défaut, la connexion peut échouer avec un message d’erreur jaune vous demandant d’accepter le certificat auto-signé dans un nouvel onglet. Suivez cette instruction ou décochez l’option pour forcer le HTTP local.
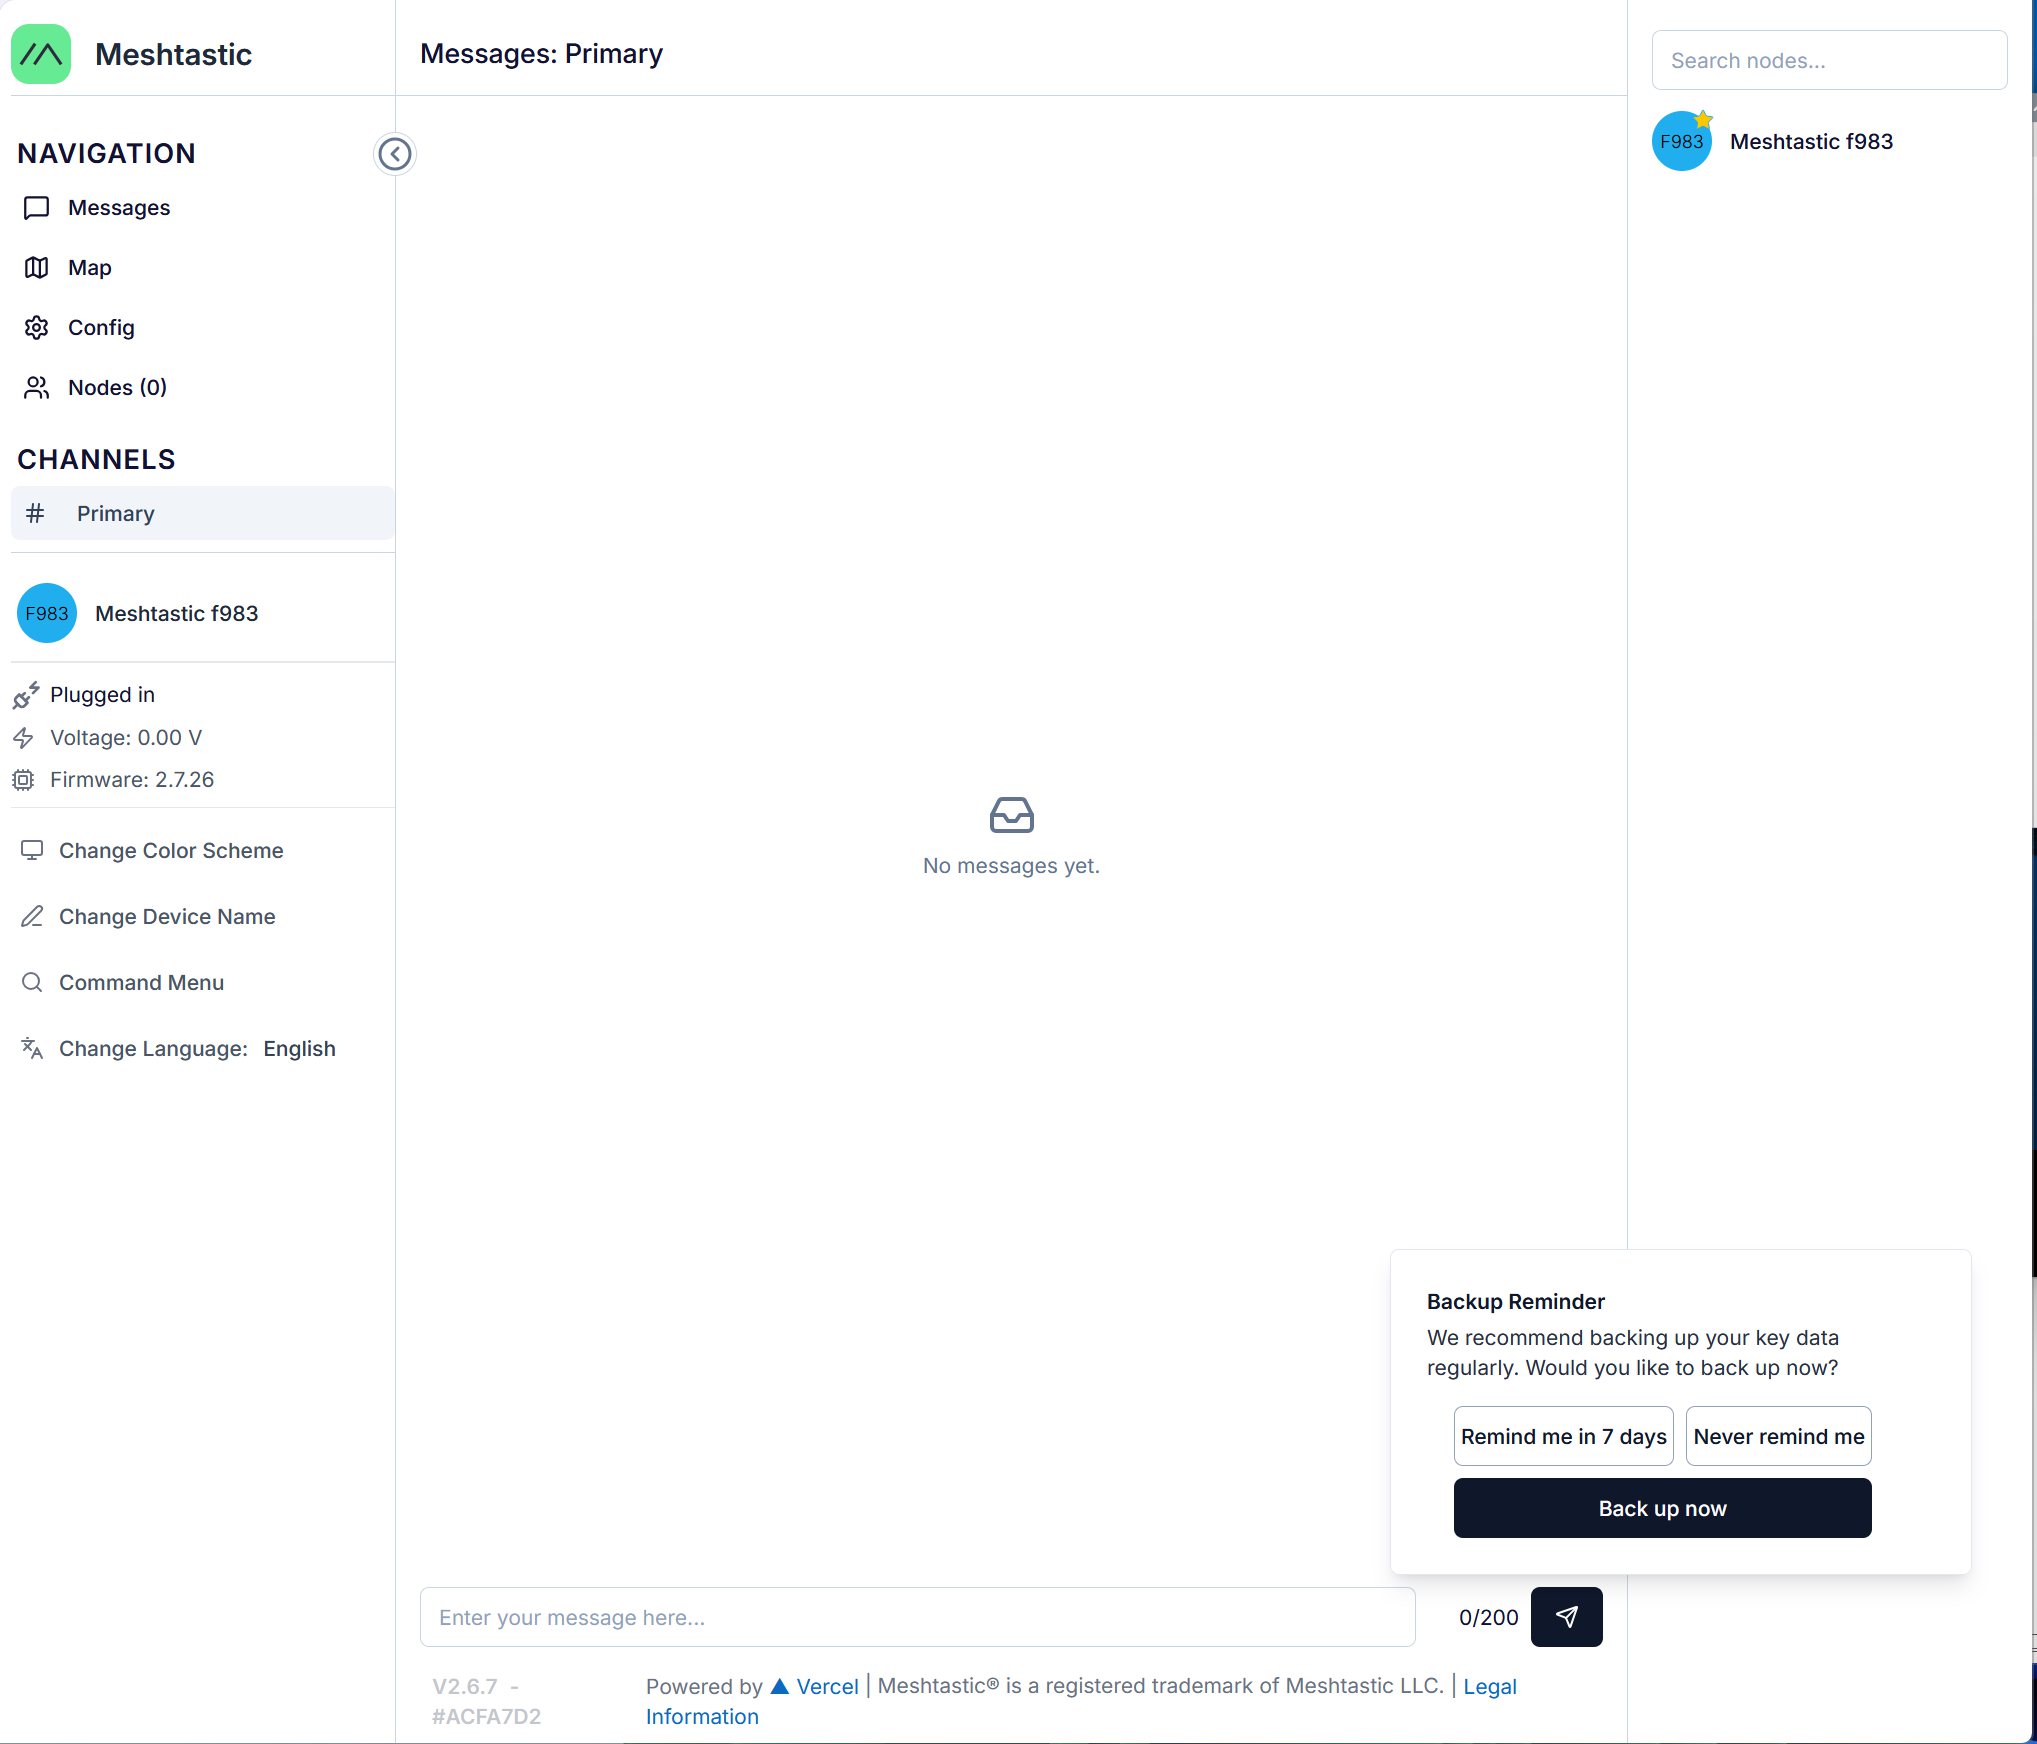 Une fois la connexion établie, le tableau de bord principal de Meshtastic s’affiche, révélant le nom par défaut de votre nœud (ici F983) et la version du firmware.
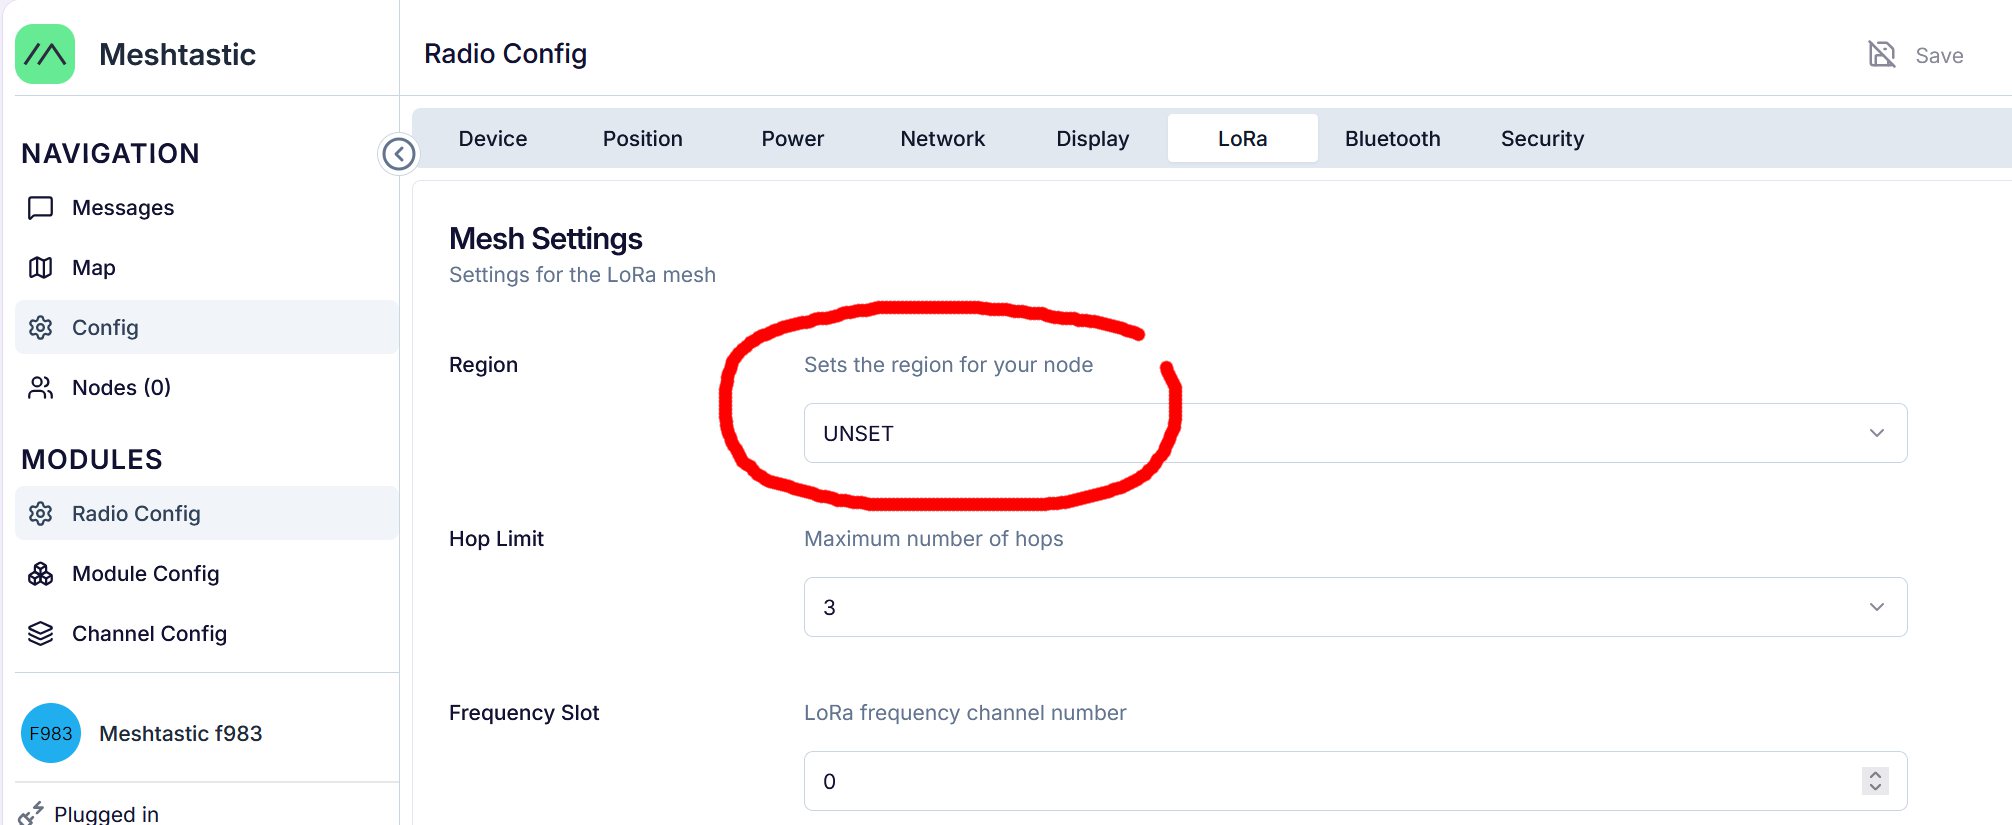
Paramétrage critique : Par défaut, la puce radio n’a aucune région assignée pour émettre. Rendez-vous dans le menu de gauche Config, puis Radio Config et sélectionnez l’onglet LoRa. Vous constaterez que le champ Region est sur UNSET.
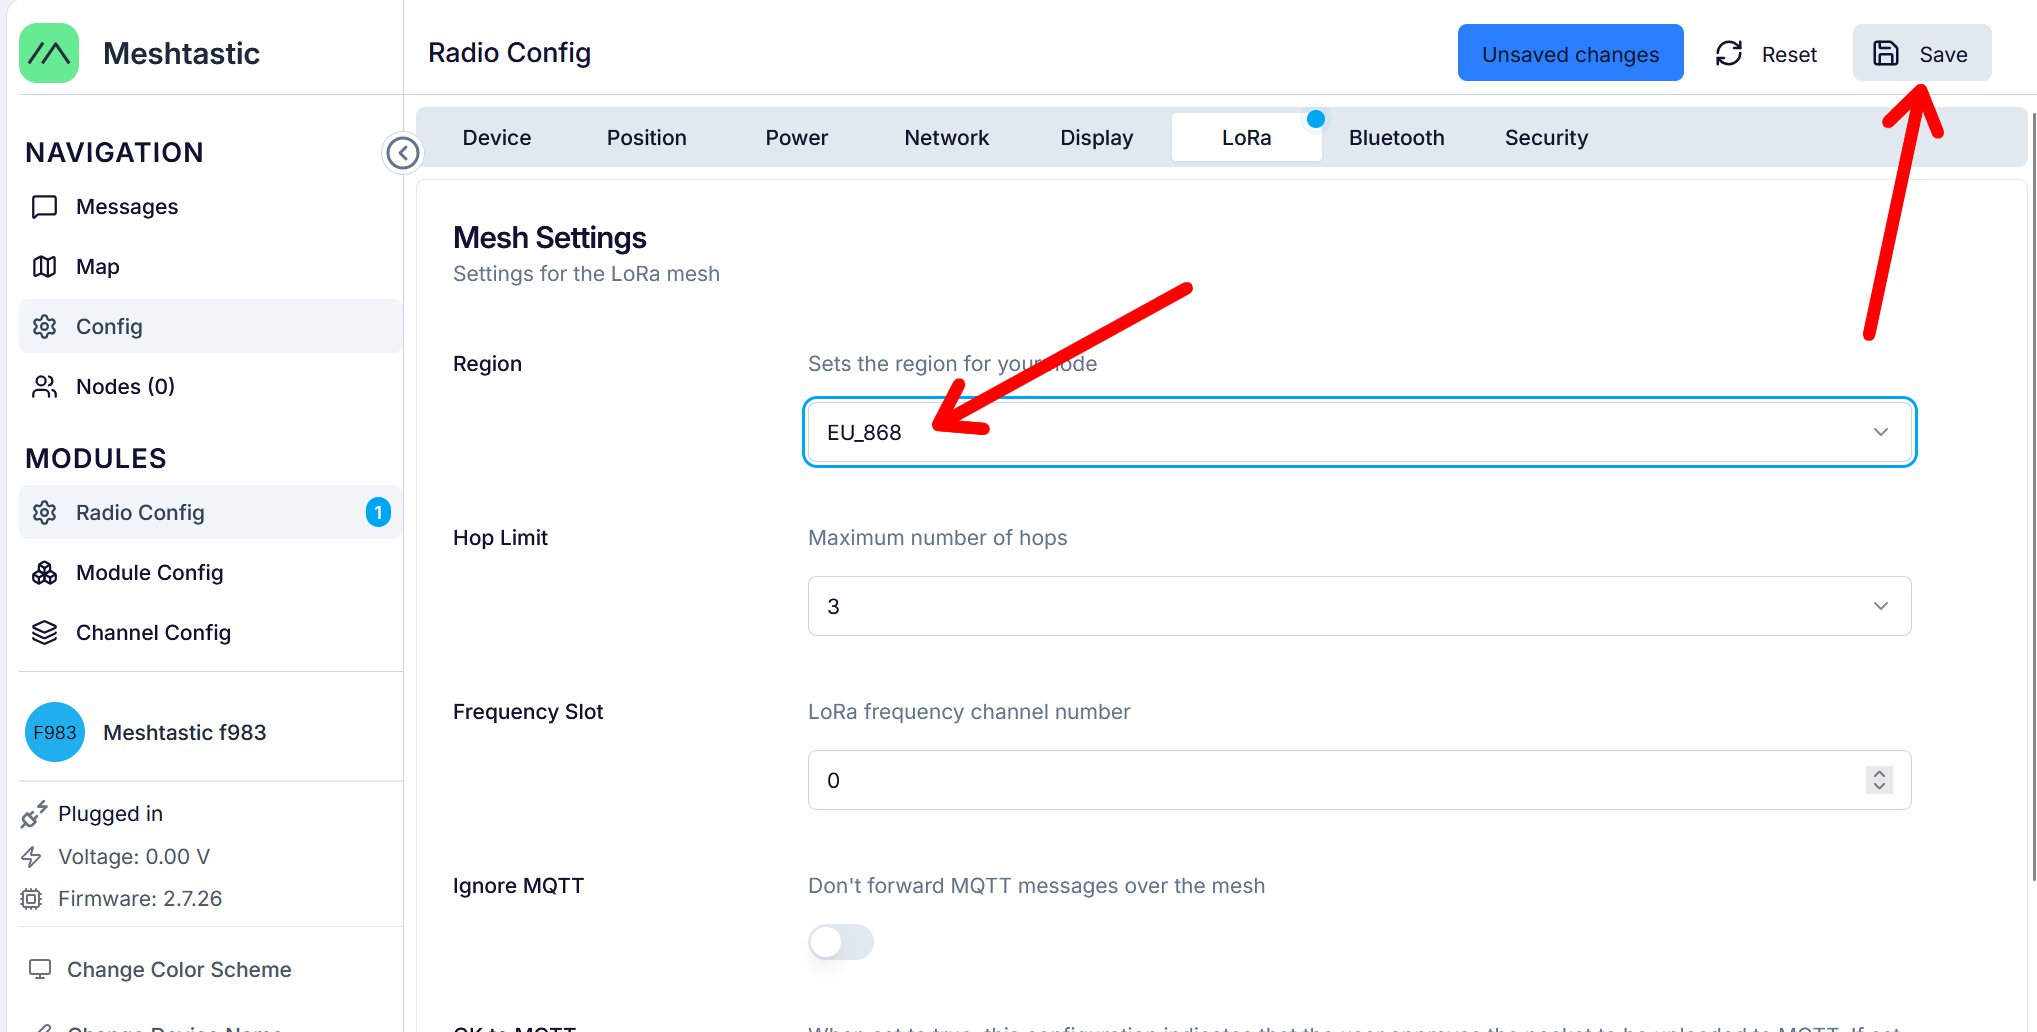
Déroulez le menu, sélectionnez EU_868 (la fréquence légale en Europe), puis n’oubliez surtout pas de cliquer sur l’icône Save en haut à droite pour appliquer la modification à l’EEPROM de la clé.
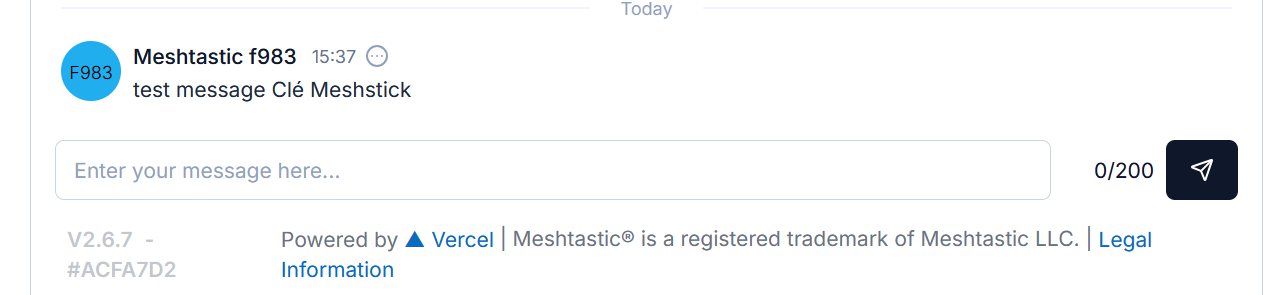
Votre nœud est maintenant opérationnel. Dans la section Messages, vous pouvez envoyer votre première transmission sur le canal primaire, par exemple « test message Clé Meshstick ».
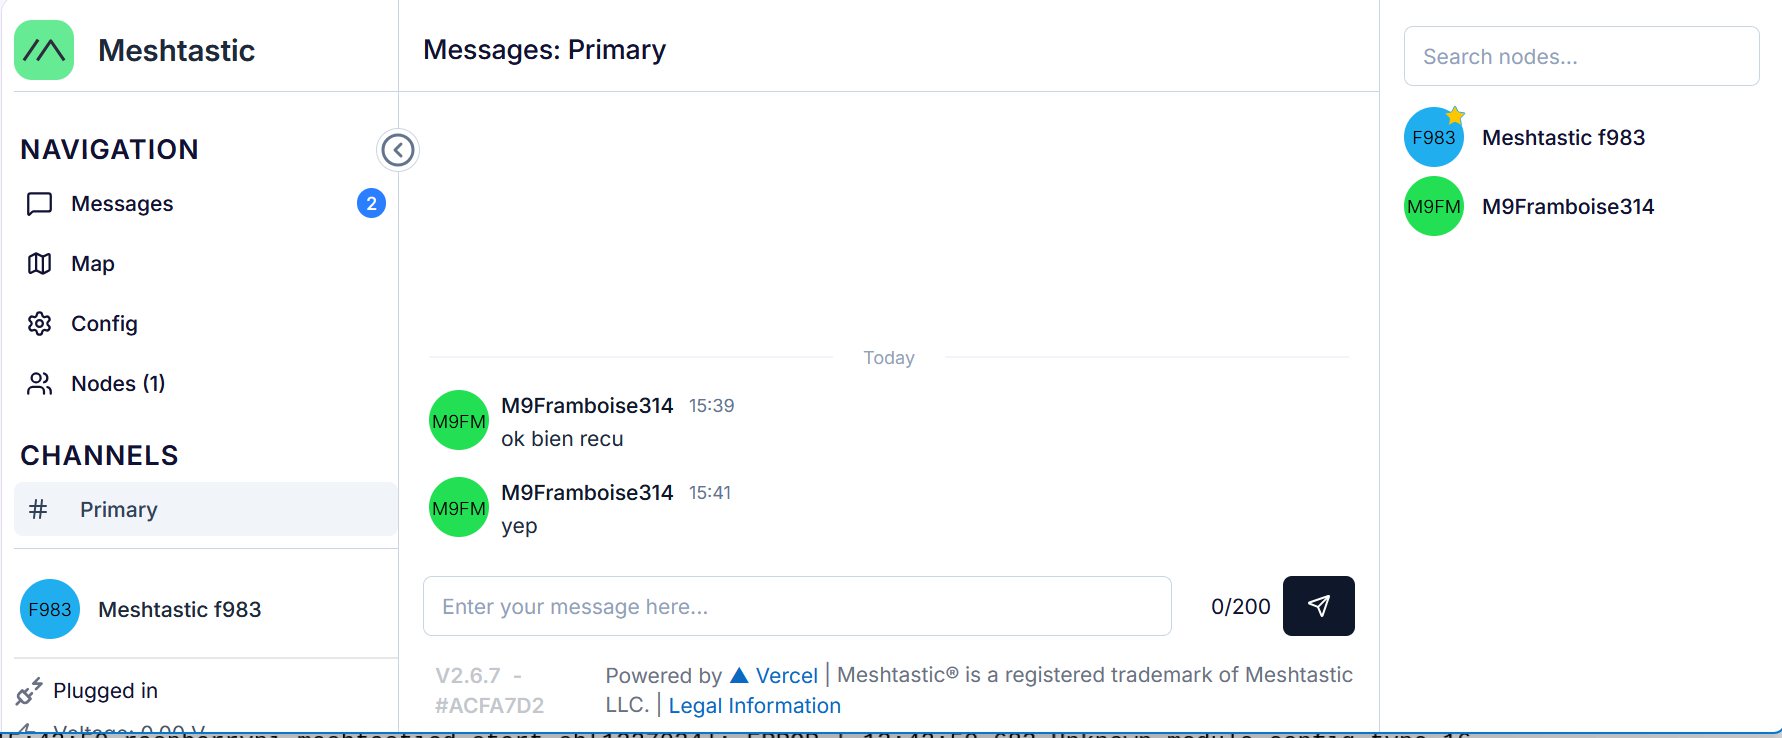
Si d’autres nœuds sont actifs à portée, ils recevront ce message. Ici, on voit parfaitement la réponse (« ok bien recu », « yep ») provenant du nœud M9Framboise314.
Astuce de l’interface Web locale
Le démon meshtasticd gère le trafic radio en tâche de fond avec une fiabilité totale. Cependant, il arrive que la page Web embarquée manque de réactivité pour afficher les messages entrants. Si vous savez qu’un message a été émis depuis un autre nœud mais qu’il n’apparaît pas à l’écran, un simple rafraîchissement manuel de la page (touche F5) suffira à synchroniser l’affichage.
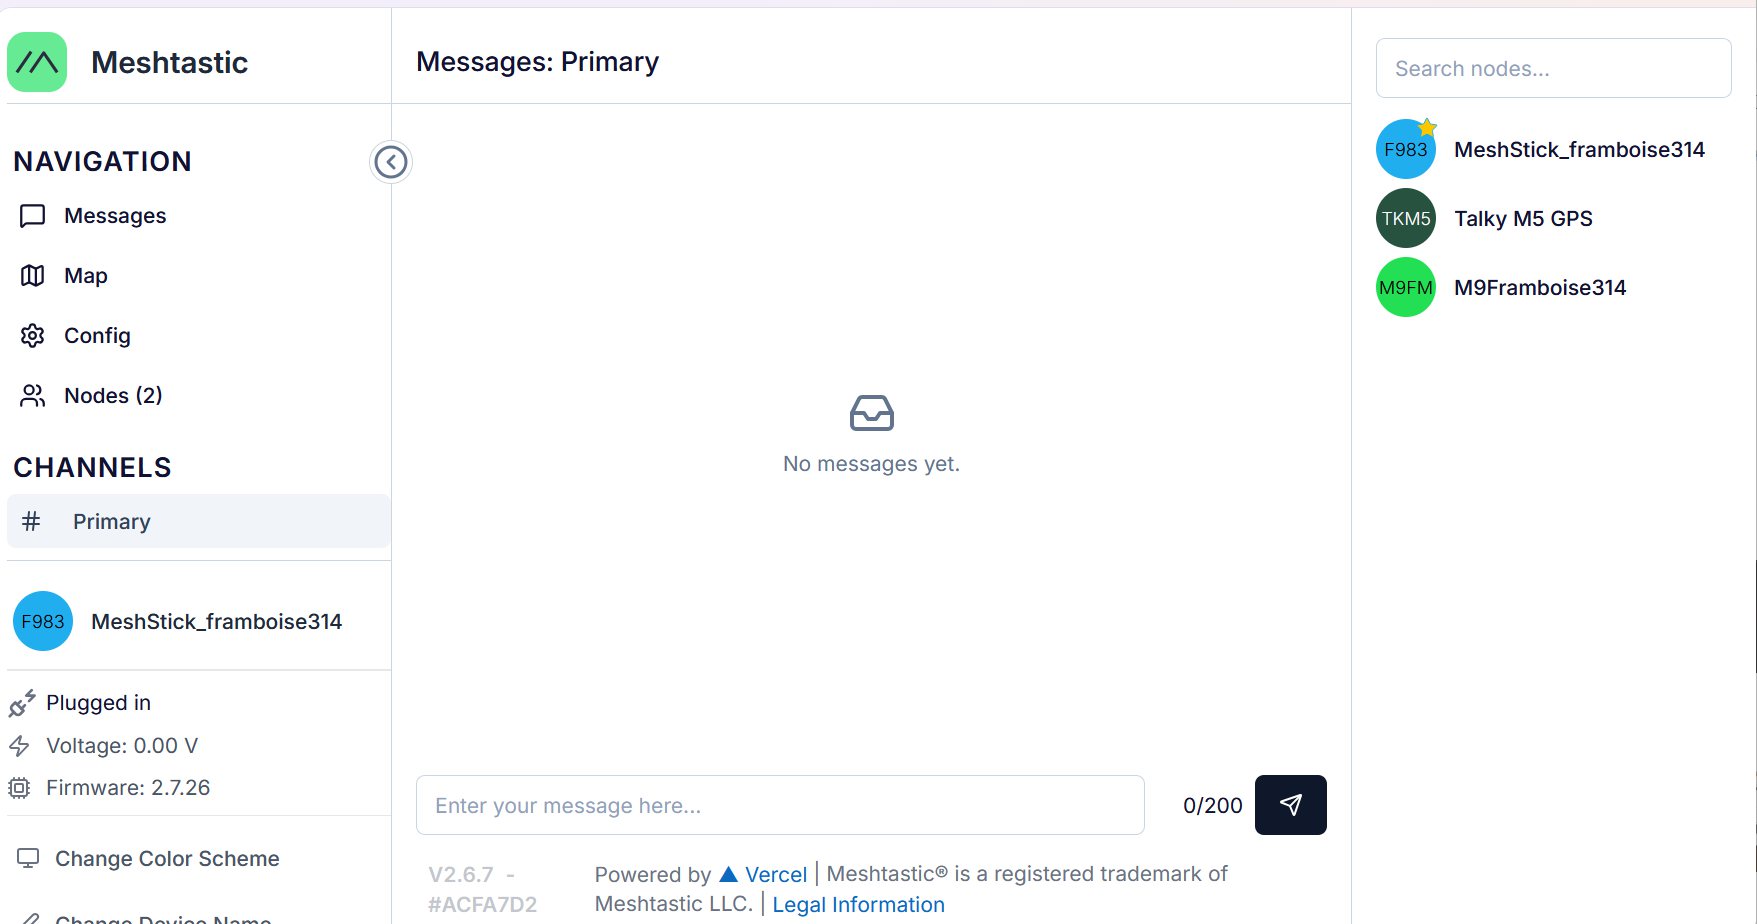
Enfin, en explorant le menu Nodes, vous pouvez visualiser l’ensemble des appareils composant votre réseau maillé avec leur qualité de signal (SNR). On y retrouve notre nœud M9, ainsi qu’un nœud autonome Talky M5 GPS. L’interface permet également de personnaliser le nom de votre clé (renommée ici en MeshStick_framboise314 pour plus de clarté).
Optimisation de la portée et cas d’usage
Grâce à sa compacité, la clé Meshstick s’avère particulièrement utile pour faire des démonstrations sur des salons, ou pour des collectivités et des associations. Elle permet en effet de monter un nœud local à moindre frais de manière très rapide.
Cependant, si vous souhaitez l’utiliser en conditions réelles pour autre chose que de la simple démonstration, gardez à l’esprit que la clé est tributaire de l’emplacement de votre Raspberry Pi. Le dégagement de l’antenne étant primordial en radio, il est fortement préférable de placer l’ensemble le plus haut possible et, dans le cas d’une installation en intérieur, au plus près d’une fenêtre pour permettre un bon rayonnement et maximiser la portée de votre signal.
Meshtastic : L’alternative du réseau citoyen résilient
L’actualité rappelle régulièrement la vulnérabilité de nos communications centralisées. Face aux éventualités de coupures ciblées des réseaux cellulaires ou de restrictions d’accès lors d’événements majeurs (crises, manifestations, pannes d’opérateurs), l’écosystème Meshtastic prend tout son sens. En déployant des nœuds LoRa, on participe à la création d’un véritable réseau citoyen alternatif et décentralisé. Si l’infrastructure télécom classique s’effondre ou se voit bridée par le gouvernement, ce maillage local et autonome permet de maintenir une messagerie textuelle d’urgence, libre et hors de contrôle des opérateurs.
Conclusion et suite du dossier
La clé Elecrow Meshstick, couplée au démon Linux tournant sur un Raspberry Pi 5, offre une solution fiable, peu onéreuse et très didactique pour intégrer l’écosystème Meshtastic. Que ce soit pour établir une passerelle fixe à la maison ou monter un nœud de démonstration rapide pour un FabLab, elle remplit parfaitement son rôle en déléguant la charge logicielle au Raspberry Pi tout en préservant sa propre identité matérielle via son EEPROM.
Mais un réseau maillé ne révèle son véritable potentiel que lorsqu’il permet d’interconnecter plusieurs utilisateurs en mobilité. Dans le Volume 2 de ce dossier, nous laisserons de côté l’installation fixe pour explorer deux appareils de communication totalement autonomes d’Elecrow : le terminal à clavier ThinkNode M9 et le tracker compact Talky M5. Au programme : tests, messagerie chiffrée hors réseau cellulaire et relevés GPS !
Où acheter ?
Si vous souhaitez vous équiper pour reproduire ce tutoriel ou préparer l’arrivée de la seconde partie, vous pouvez retrouver les produits directement sur la boutique officielle d’Elecrow :
Sources
https://www.elecrow.com/wiki/Meshstick_USB_To_SPI_SX1262_TCXO_LoRa_USB_Stick.html
Bonjour François,
Cet article tombe à pic, je parlais justement cette après midi de me former pour obtenir une licence de radioamateur, notamment dans ce but de résilience… Maintenant qu’il existe le matériel LORA, est ce que cela veut dire que ce n’est plus la peine de se former pour avoir son indicatif ?
Merci
Bonjour et merci pour votre commentaire. Le matériel LoRa est très pratique pour déployer un réseau local de secours, mais il se limite à l’échange de courts messages textuels sur des distances restreintes par la topographie. Passer votre licence de radioamateur garde tout son sens et reste parfaitement complémentaire, car elle vous ouvrira les portes des communications vocales et des liaisons à très longue distance, voire mondiales, en exploitant les phénomènes de propagation des ondes.
Merci Beaucoup François pour ce dossier qui n’intéresse beaucoup,
Cela fait un moment que je regarde ce qui se fait en LORA coté Meshtastic.
J’ai une petite question svp, pourrai-je utiliser un Raspberry PI 4 voir PI 3 car le PI 5 est aujourd’hui relativement onéreux, j’en possède un que j’utilise pour ma domotique avec Jeedom, et j’ai un PI 4 dispo et plusieurs PI 3.
Merci d’avance pour vos conseils
Cordialement
Bonjour et merci pour votre retour ! Vous pouvez tout à fait utiliser un Raspberry Pi 3 ou un Pi 4 pour ce projet. Le démon meshtasticd consomme très peu de ressources, la charge système sera donc totalement transparente sur ces modèles et cela fonctionnera parfaitement. On privilégiera le Pi 5 pour des applications plus gourmandes !